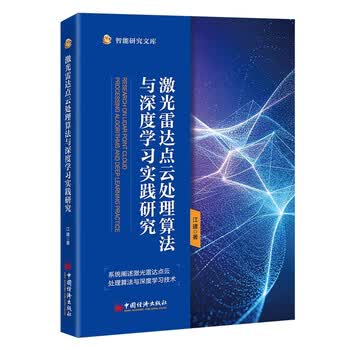
内容简介
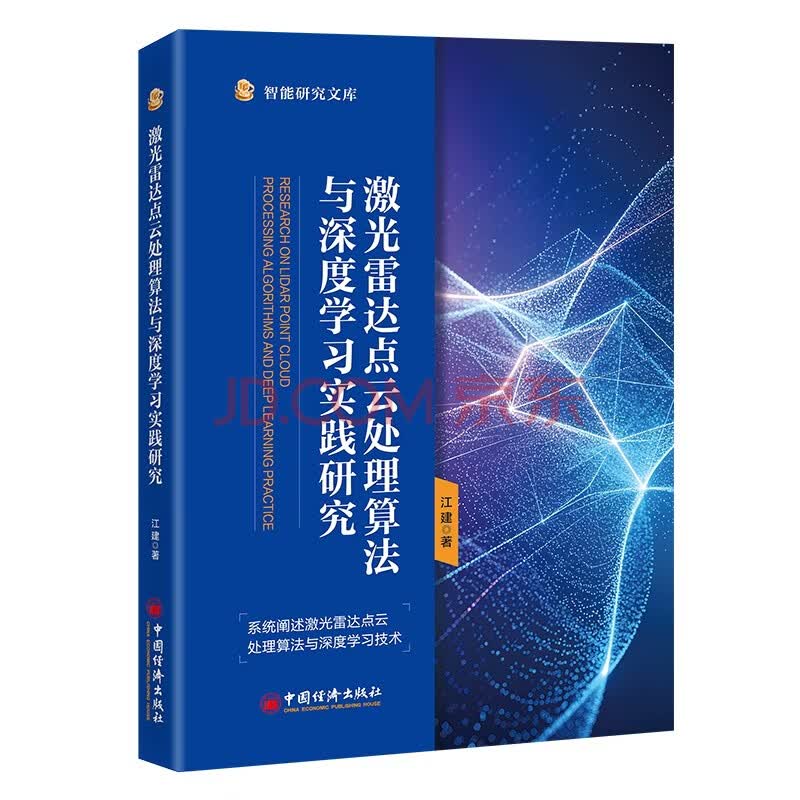
本书系统阐述激光雷达点云处理算法与深度学习技术的融合理论与应用。全书从激光雷达技术原理出发,深入解析点云数据的基本特征与经典处理算法,进而重点探讨传统算法与深度学习模型的融合方案,并对PointNet、PointNet等主流网络的表现进行系统分析。在此基础上,本书针对实时点云处理中的边缘计算、小样本学习等关键技术展开研究,并详述其在自动驾驶、工业检测等领域的深度应用。
本书兼具理论深度与实践价值的双重要求,既为相关领域的研究人员提供方法参考,也为工程技术人员提供技术落地的系统指导。
目录
第1章激光雷达基础与点云处理技术演进
1.1激光雷达技术发展概述
1.2激光雷达基本原理解析
1.3激光雷达点云处理技术的理论基础
1.4技术演进中的理论冲突与解决方案
第2章点云数据预处理与质量提升
2.1激光雷达点云噪声及滤波算法
2.2点云属性提取与标准化处理
2.3稀疏点云数据插值与优化
2.4点云拓扑关系构建与应用
第3章激光雷达核心算法与深度学习融合
3.1经典点云处理算法与深度学习的结合
3.2深度学习点云处理算法分析
3.3深度学习算法性能分析
3.4深度学习在激光雷达点云处理中的优势与挑战
第4章深度学习赋能激光雷达实时处理架构
4.1边缘计算与深度学习协同优化
4.2小样本学习在激光雷达点云处理中的应用
4.3对抗攻击与防御技术在激光雷达深度学习中的应用
第5章激光雷达在自动驾驶中的深度应用
5.1基于深度学习的动态障碍物检测
5.2非结构化道路环境下的激光雷达感知与深度学习
5.3自动驾驶中的激光雷达安全冗余与深度学习保障
5.4激光雷达与深度学习在SLAM中的应用
第6章多领域应用场景验证与拓展
6.1激光雷达在工业领域的应用
6.2激光雷达在城市场景中的应用
6.3激光雷达在农业与生态监测中的应用
6.4激光雷达在其他领域的应用前景
第7章总结与展望
7.1研究成果总结
7.2未来研究方向
参考文献