内容简介
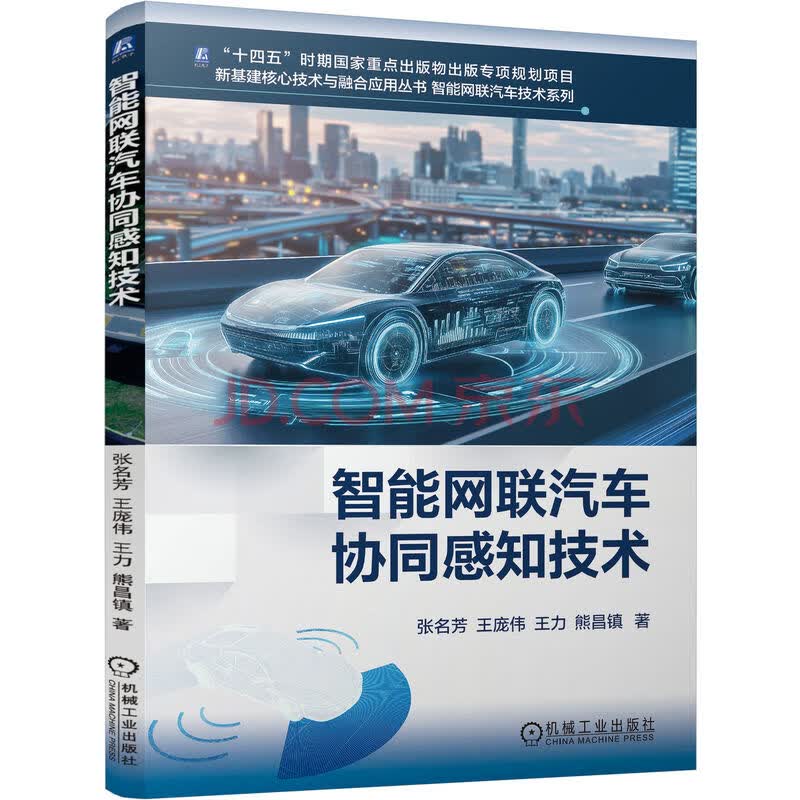
本书汇总了作者近年来在智能网联汽车协同感知领域的研究成果。全书分为6章:第1章介绍智能网联汽车装载的各类感知传感器;第2章主要介绍基于机器视觉的智能网联汽车环境感知技术,包含车道线识别、交通标志识别、交通信号灯识别及多目标检测与跟踪算法;第3章介绍基于激光雷达的智能网联汽车环境感知技术,主要包含地面分割、点云聚类、路缘分割、多目标检测与跟踪算法;第4章介绍基于视觉传感器与激光雷达融合的智能网联汽车环境感知技术,主要包括视觉传感器与激光雷达联合标定及多目标检测算法;第5章介绍基于激光雷达的智能网联汽车协同感知技术,主要包括点-体柱特征提取和跨车辆空间特征融合补偿;第6章介绍基于车路协同感知的智能网联汽车复合定位技术,主要包括车辆定位数据融合和复合定位反馈修正。
本书可作为从事智能网联汽车相关行业工程技术人员的参考书籍,也适合作为高校相关专业师生的实践教学用书。
目录
目录
前言
第1章典型车载环境感知传感器1
1.1机器视觉1
1.1.1单目视觉传感器2
1.1.2双目视觉传感器3
1.1.3红外视觉传感器4
1.2超声波雷达5
1.3毫米波雷达6
1.4激光雷达8
参考文献10
第2章基于机器视觉的智能网联汽车环境感知技术12
2.1车道线识别12
2.1.1基于深度学习的车道线识别14
2.1.2实验结果分析16
2.2交通标志识别22
2.2.1基于改进YOLOv5s的交通标志识别网络结构22
2.2.2基于最优传输分配的标签分配方法23
2.2.3考虑角度的回归损失函数24
2.2.4实验结果分析25
2.3交通信号灯识别28
2.4基于多级匹配的多目标检测与跟踪31
2.4.1特征提取网络32
2.4.2中心点目标检测模型32
2.4.3重识别模型33
2.4.4基于多级匹配的多目标跟踪34
2.4.5实验结果分析34
参考文献36
第3章基于激光雷达的智能网联汽车环境感知技术39
3.1地面分割39
3.1.1数据预处理39
3.1.2基于环状置信传播的地面分割40
3.1.3地面分割实验结果分析44
3.2点云聚类48
3.3考虑点云空间分布的路缘分割51
3.3.1点云空间特征筛选51
3.3.2两侧路缘点云集提取53
3.3.3基于中心点距离均值的路缘点云聚类补偿53
3.3.4路缘分割实验结果分析53
3.4基于机器学习的三维点云多目标检测54
3.4.1基于模板匹配的目标检测54
3.4.2基于SVM和贝叶斯理论集成的目标检测54
3.5基于深度学习的三维点云车辆目标检测68
3.5.1基于金字塔特征融合的车辆目标检测68
3.5.2车辆目标检测实验结果分析73
3.6基于道路模型的三维点云车辆目标跟踪算法77
3.6.1曲线道路建模78
3.6.2坐标转换83
3.6.3车辆运动状态建模85
3.6.4基于无迹卡尔曼滤波的车辆运动状态估计87
3.6.5车辆目标跟踪实验结果分析89
3.6.6消融实验93
参考文献95
第4章基于视觉传感器与激光雷达融合的智能网联汽车环境感知技术99
4.1摄像机与激光雷达的联合标定99
4.2基于改进YOLOx的二维车辆目标图像特征提取101
4.3基于滤波聚类的三维车辆目标点云特征获取104
4.4基于置信度优化的多源数据融合与目标检测106
4.5多目标车辆检测实验结果与分析108
参考文献111
第5章基于激光雷达的智能网联汽车协同感知技术113
5.1车间坐标转换114
5.2面向单车感知的点-体柱特征提取网络115
5.2.1点特征提取115
5.2.2体柱特征提取116
5.2.3点-体柱特征融合116
5.3基于PredRNN的时间特征延迟补偿117
5.4跨车辆空间特征融合补偿119
5.4.1跨车辆特征聚合119
5.4.2多分辨率特征提取120
5.4.3多尺度特征融合121
5.5算法性能测试122
5.5.1环境搭建122
5.5.2数据集122
5.5.3评价指标122
5.5.4检测结果123
参考文献127
第6章基于车路协同感知的智能网联汽车复合定位技术129
6.1定位假设131
6.2基于DS证据理论的数据预处理133
6.3基于多层IUKF的车辆定位数据融合134
6.4基于自适应因子的车辆定位数据反馈融合修正138
6.5复合定位方法性能测试139
6.5.1实车测试平台139
6.5.2评价指标141
6.5.3实验结果与分析141
参考文献147
前言/序言
前言
随着人工智能、5G通信、大数据等技术的飞速发展,智能网联汽车已经进入技术快速演进、产业加速布局的新阶段。与传统汽车相比,智能网联汽车通过深度融合自动化和网联化技术实现全方位环境感知、智能决策和自主控制,既能提升行车安全性和舒适性,又能实现节能减排、缓解交通拥堵问题,并带动汽车制造、电子信息、通信服务等多个产业的协同发展。目前,国家已出台了一系列政策支持智能网联汽车产业的发展。为全面推动车联网产业技术研发和标准制定,促进产业健康可持续发展,工业和信息化部、国家标准化管理委员会等部门联合组织制定了《国家车联网产业标准体系建设指南(智能网联汽车)(2023版)》并于2023年7月18日发布,在智能网联汽车标准体系建设第一阶段目标任务已圆满完成的基础上,继续适应新阶段新需求,进一步构建更加完善的智能网联汽车标准体系。为贯彻落实《新能源汽车产业发展规划(2021—2035年)》,工业和信息化部、公安部等五部委于2024年1月15日联合发布了《工业和信息化部公安部自然资源部住房和城乡建设部交通运输部关于开展智能网联汽车“车路云一体化”应用试点工作的通知》,明确构建一致的城市级智能网联汽车应用试点项目,推动网联云控基础设施建设,探索基于车、路、网、云、图等高效协同的自动驾驶技术多场景应用,以期加快智能网联汽车技术突破和产业化发展。可以预见,智能网联汽车必将成为未来智能出行的重要部分,引领着智慧交通和智慧城市建设的发展方向。深入了解和把握智能网联汽车技术演变趋势、产业生态变迁,对于企业抢占行业制高点、推动社会转型发展都具有重要意义。
智能网联汽车通过丰富的传感器系统来感知周围道路交通环境。准确的环境感知是车辆实现智能决策规划与自主控制的前提条件,是实现安全高效行驶的基础。单车感知技术依赖车载激光雷达、毫米波雷达和摄像头等传感器探测周围环境,容易出现视野受限和信息孤岛等问题,无法有效识别远处障碍物或潜在危险,难以理解全时空、全要素交通状况信息。智能网联汽车协同感知通过网联通信技术共享周围车辆采集到的环境信息,使车辆不再是孤立的个体,而是成为智能交通网络的一部分。这种高度互联带来的数据共享能力可大幅提升感知的准确性和全面性,使车辆能够更好地理解复杂的交通环境,有效提升了行驶安全性和交通效率。
本书汇总了作者近年来在智能网联汽车协同感知领域的研究成果。全书分为6章:第1章介绍智能网联汽车装载的各类感知传感器;第2章主要介绍基于机器视觉的智能网联汽车环境感知技术,包含车道线识别、交通标志识别、交通信号灯识别及多目标检测与跟踪算法;第3章介绍基于激光雷达的智能网联汽车环境感知技术,主要包含地面分割、点云聚类、路缘分割、多目标检测与跟踪算法;第4章介绍基于视觉传感器与激光雷达融合的智能网联汽车环境感知技术,主要包括摄像机与激光雷达联合标定及多目标检测算法;第5章介绍基于激光雷达的智能网联汽车协同感知技术,主要包括点-体柱特征提取和跨车辆空间特征融合补偿;第6章介绍基于车路协同感知的智能网联汽车复合定位技术,主要包括车辆定位数据融合和复合定位反馈修正。
本书第1章由王力负责撰写,第2章由熊昌镇负责撰写,第3~5章由张名芳负责撰写,第6章由王庞伟负责撰写。项目组研究生吴禹峰、刘颖、马健、刘程、赵晓帆、耿杨、李熙宇、连心祺等参与了本书部分章节内容的整理工作,在此对他们的辛勤付出表示感谢。
本书涉及的研究工作获得了国家重点研发计划项目(2022YFB4300400)、北方工业大学科技出版基金的支持,在此表示感谢。
智能网联汽车协同感知作为一个快速发展的新兴研究领域,新问题、新方法不断涌现,受限于作者的研究水平,书中难免存在不足之处,恳请广大专家、学者和读者批评指正。
作者