内容简介
无
目录
第1章 绪论 ∥ 001
1.1 本书内容的研究背景及意义 001
1.2 目标检测国内外研究现状 003
1.2.1 传统的目标检测算法 003
1.2.2 基于深度学习的目标检测算法 005
1.3 无人机避障路径规划研究现状 008
1.3.1 无人机自主避障 008
1.3.2 无人机路径规划算法 009
1.4 无人机轨迹优化研究现状 015
1.5 本书主要内容和章节安排 016
第2章 无人机目标检测与运动系统设计 ∥ 019
2.1 概述 019
2.2 无人机的运动学模型 020
2.2.1 坐标系及转换关系 020
2.2.2 P600无人机飞行原理 021
2.2.3 P600无人机动力学模型 023
2.3 无人机目标检测系统设计 026
2.3.1 无人机对目标的观测模型 026
2.3.2 无人机目标检测系统 027
2.3.3 目标有效探测及三维定位 028
2.4 无人机运动系统设计 030
2.4.1 理想的线性状态表达 030
2.4.2 基于PD的无人机姿态控制 031
2.4.3 基于悬停及轨迹的无人机位置控制 032
2.4.4 无人机运动控制系统 034
2.5 本章小结 034
第3章 基于改进YOLOv3 网络模型的目标检测技术 ∥ 036
3.1 概述 036
3.2 无人机图像信息预处理 036
3.2.1 直方图均衡化 037
3.2.2 中值滤波去噪 039
3.3 YOLOv3 目标检测原理 041
3.3.1 YOLOv3网络结构 041
3.3.2 边界框预测 042
3.3.3 分类预测 044
3.3.4 多尺度预测 044
3.3.5 损失函数 045
3.4 改进的YOLOv3 目标检测模型 047
3.4.1 YOLOv3-SPP网络结构 047
3.4.2 加入CIoU的损失函数 048
3.4.3 K-Means++聚类分析 050
3.5 仿真设计及结果分析 051
3.5.1 实验数据集 051
3.5.2 评价指标 051
3.5.3 仿真结果及分析 052
3.6 本章小结 056
第4章 无人机飞行避障检测及空间环境建模 ∥ 057
4.1 概述 057
4.2 问题描述和飞行约束 057
4.2.1 问题描述 057
4.2.2 飞行约束条件 058
4.2.3 综合目标模型 061
4.3 无人机避障碰撞检测 063
4.3.1 无人机与障碍物数学建模 063
4.3.2 避障碰撞检测 065
4.4 三维数据融合及空间环境建模 067
4.4.1 雷达与图像信息融合 067
4.4.2 三维空间环境建模 069
4.5 本章小结 071
第5章 基于参数优化APFA*算法的避障路径规划 ∥ 072
5.1 概述 072
5.2 人工势场法原理 072
5.2.1 引力和斥力势场函数 073
5.2.2 合力势场函数 074
5.3 A*算法原理分析 075
5.3.1 A*算法数学模型 075
5.3.2 A*算法实现流程 077
5.4 APFA*算法的提出 078
5.4.1 搜索步长的改进 078
5.4.2 势场值优化代价函数 078
5.4.3 APFA*算法实现步骤 079
5.5 APFA*算法关键参数优化 080
5.5.1 响应面法参数优化思想 080
5.5.2 实验方案设计 081
5.5.3 方差分析和回归模型 082
5.5.4 参数交互作用的影响 085
5.6 算法仿真分析及实验验证 086
5.6.1 最优性能对比 086
5.6.2 姿态角变化对比 089
5.6.3 飞行高度对比 091
5.6.4 实验验证 091
5.7 本章小结 093
第6章 基于安全约束Minimum Snap 的无人机轨迹优化 ∥ 094
6.1 概述 094
6.2 无人机轨迹最优问题分析 095
6.2.1 轨迹优化问题描述 095
6.2.2 一般性目标函数 096
6.3 微分平坦理论 096
6.3.1 微分平坦的概念 096
6.3.2 微分平坦的性质 098
6.4 基于空中走廊Minimum Snap 的轨迹求解 098
6.4.1 代价函数和约束条件 098
6.4.2 Minimum Snap轨迹优化闭式解法 102
6.4.3 基于空中走廊的Minimum Snap轨迹 103
6.5 仿真结果分析 105
6.5.1 轨迹优化及仿真 105
6.5.2 时间-安全约束下的轨迹 106
6.6 本章小结 110
参考文献 ∥ 111
前言/序言
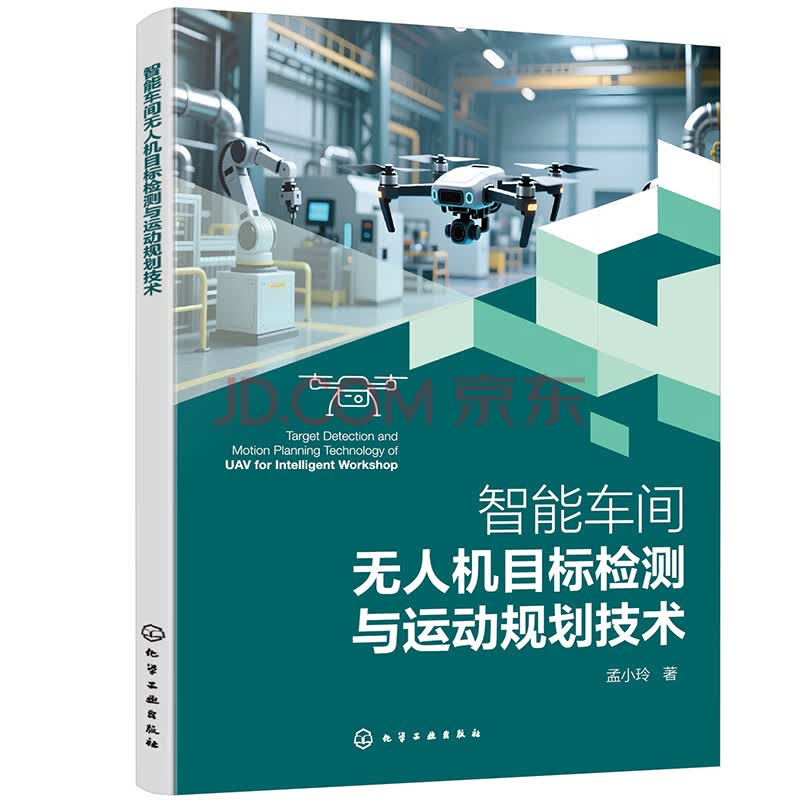
随着产业技术的不断革新, 高端化、数字化、信息化的管理已成为我国制造业发展的必然趋势。无人驾驶飞机以其互操作性强、机动性能好、自主性高等特点,成为新一代产业革命的焦点。目前, 许多企业为构建智能化车间、降低人力成本、优化管理模式, 逐渐开启了无人机安全巡检、突发响应的新模式。然而, 在无人机硬件系统性能提升有限的背景下, 目标检测的精确性与运动规划的实时性成为决定无人机作业效率的关键因素。本书基于这一现实, 以Prometheus600 四旋翼无人机为研究对象, 围绕提高装配车间目标检测精度、规划避障路径和优化跟踪轨迹等核心问题展开系统研究, 旨在为智能车间无人机应用提供理论支撑和技术方案。
本书的研究意义在于, 通过算法优化与建模仿真相结合的手段, 突破无人机在复杂环境中的感知与决策瓶颈。首先, 针对车间内目标多样、光照变化等干扰, 改进目标检测网络, 以提升识别精度; 然后, 利用车间设备三维信息构建环境模型,并引入群智能算法搜索最优避障路径; 最后, 以时间-安全为约束优化轨迹, 确保无人机飞行的平稳性与可靠性。这些工作不仅丰富了无人机智能控制的理论体系, 也为制造业智能化升级提供了可行路径。
本书的主要内容如下:
① 探讨了四旋翼无人机的运动学模型, 设计了目标检测与运动控制系统。在分析无人机飞行原理的基础上, 基于牛顿-欧拉定律构建非线性模型, 并融合图像与激光雷达信息实现车间设备的三维定位, 通过比例微分反馈及位置控制解决了系统扰动引起的误差问题。
② 提出了一种改进的YOLOv3 目标检测模型。针对原始网络定位不准、小目标易漏检等缺陷,采用直方图均衡化和图像滤波预处理,在Darknet-53 网络前加入SPP模块,引入CIoU 损失函数和K-Means++聚类算法优化先验框。实验表明, 改进模型在精确率、召回率、mAP 和F1-score 上分别达到86.9%、90.5%、92.3% 和88.7%,显著优于对比网络,且对不同背景具有良好的自适应性。
③ 建立了无人机路径规划的数学模型。在简化问题描述的基础上, 综合考虑最大航程、障碍物安全距离、能量损耗、最大转弯角、飞行高度和最大俯仰角六类约束, 构建多目标多极值优化模型。依据目标检测系统获取的车间设备三维坐标, 采用栅格法构建真实车间的三维环境, 为后续路径规划奠定了基础。
④ 研究了基于参数优化的APFA* 自主避障算法。针对人工势场法易陷入局部最小、A* 算法曲率非连续且冗余点过多的问题, 提出混合算法并优化参数。通过动态调整A* 搜索步长、融入势场值改进代价函数, 并建立回归预测模型分析参数耦合效应, 获得最佳参数组合。仿真验证表明, APFA* 算法在5.64s 内规划出35.8m的路径, 较人工势场和A* 算法分别缩短14.8% 和1.1%, 在全局搜索能力、轨迹平滑度等方面均具优势, 车间飞行实验证实了其可靠性与鲁棒性。
⑤ 提出了基于安全约束的Minimum Snap 轨迹优化方法。针对APFA* 路径存在速度、加速度冲击的问题, 引入微分平坦理论降维, 构建以Minimum Snap 为目标的目标函数, 并考虑光滑性约束和连续性约束, 同时引入空中走廊概念和引导函数使优化轨迹贴近原始路径。仿真对比速度、加速度等参数, 验证了该方法能有效降低飞行过程中的不稳定性。
本书内容相关的研究工作与成果是在博士生导师祝锡晶教授的悉心指导和诸多良师益友的大力帮助下完成的, 同时获得了太原工业学院引进人才科研资助项目“基于智能化装配车间的无人机目标检测技术”(编号: 2023LJ004) 和“多约束耦合的智能化无人机运动规划技术”(编号: 2023KJ026) 的资助。此外, 本书编写的顺利完成离不开太原工业学院领导和同事们的支持与关怀, 在此谨致以诚挚的谢意。
本书中的研究成果是笔者这几年科研工作的总结, 更是一个新的开始。笔者会以各位前辈为榜样, 克服困难, 不断进取, 争取做出更好的研究成果。由于学识有限, 对问题的理解不够全面, 书中难免存在疏漏之处, 恳请广大读者批评指正, 以促进后续研究的不断完善。
孟小玲