内容简介
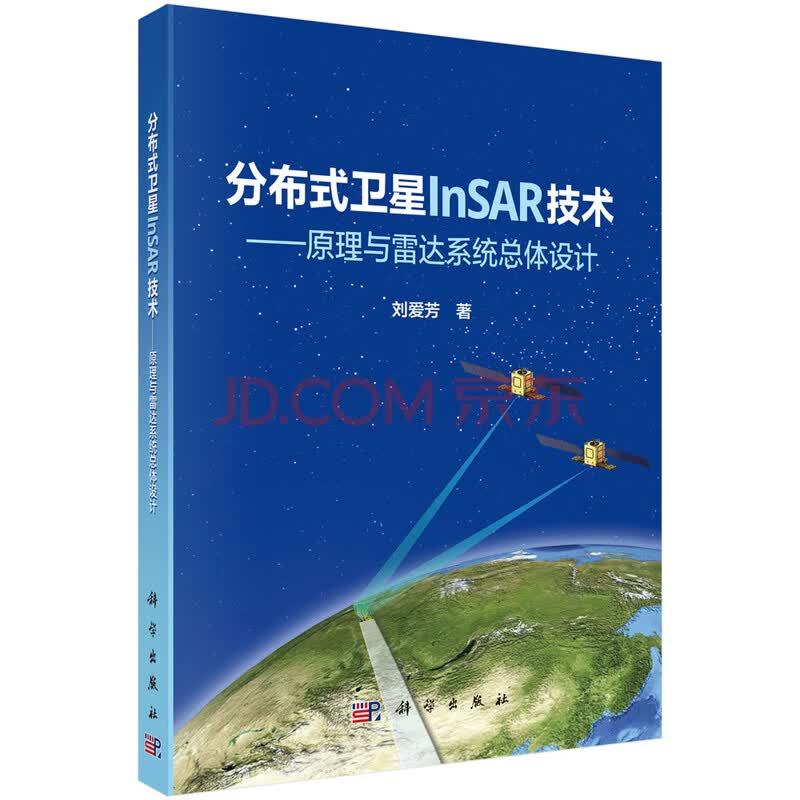
《分布式卫星InSAR技术——原理与雷达系统总体设计》是作者作为国内*早开展分布式卫星InSAR(合成孔径雷达干涉测量)技术研究团队的负责人,在抓总研制了国内全系列多个天基分布式InSAR载荷的基础上,对分布式卫星InSAR技术的深入研究成果和系统总结,内容涵盖SAR(合成孔径雷达)成像技术原理、InSAR测高技术原理、分布式卫星InSAR技术原理、工程中的SAR系统、分布式卫星InSAR系统的顶层设计与雷达系统设计,并对多维度、多模式、高分宽幅、多波段多极化等未来分布式卫星InSAR技术发展路线做了展望。《分布式卫星InSAR技术——原理与雷达系统总体设计》采用“应用→原理→工程”的顺序,系统阐述分布式卫星InSAR技术,有助于不同的技术领域和学术背景的读者阅读。
目录
目录
前言
第1章 绪论 1
1.1 数字高程模型 1
1.2 DEM的优势、需求与意义 6
1.2.1 近义模型与DEM的发展 6
1.2.2 DEM获取技术 8
1.3 天基InSAR技术发展阶段 13
1.3.1 技术验证阶段 13
1.3.2 实用阶段 16
1.4 分布式卫星InSAR发展历程 17
1.4.1 早期构想 18
1.4.2 实施现状 19
1.4.3 未来规划 26
1.5 本书内容安排 28
参考文献 29
第2章 SAR技术原理 33
2.1 雷达基础 33
2.1.1 雷达工作原理 33
2.1.2 雷达基本组成 38
2.1.3 雷达工作过程 41
2.1.4 雷达方程 42
2.1.5 雷达类型 44
2.2 SAR基本原理 45
2.2.1 SAR成像几何与工作过程 46
2.2.2 SAR空间分辨率 52
2.2.3 SAR成像处理 63
2.2.4 SAR图像特性 71
2.2.5 SAR雷达方程 76
2.3 SAR性能指标 77
2.3.1 几何指标 78
2.3.2 辐射指标 81
2.4 星载SAR姿态导引 91
2.4.1 卫星姿态描述 91
2.4.2 星载SAR多普勒特性 93
2.5 星载SAR波位 105
2.5.1 波位参数组成 105
2.5.2 波位设计原理 106
2.5.3 波位设计工具—斑马图 111
2.6 本章小结 115
参考文献 115
第3章 InSAR技术原理 118
3.1 InSAR测高原理 118
3.1.1 **InSAR测高几何 119
3.1.2 干涉相位 120
3.1.3 干涉基线 122
3.2 InSAR测高性能 126
3.2.1 测高精度及影响因素 126
3.2.2 基线误差方向与测高误差的关系 130
3.3 InSAR相位统计特性 132
3.3.1 SAR图像相位统计特性 132
3.3.2 干涉相位统计特性 133
3.3.3 相干性 135
3.4 InSAR典型处理流程 142
3.4.1 预滤波 143
3.4.2 图像配准 146
3.4.3 干涉相位提取 148
3.4.4 平地相位去除 149
3.4.5 相位滤波 150
3.4.6 相位解缠 150
3.4.7 模糊数确定 151
3.4.8 DEM生成 152
3.5 本章小结 153
参考文献 154
第4章 分布式卫星InSAR技术原理 157
4.1 分布式卫星InSAR编队构形与基线 157
4.1.1 卫星轨道基础 157
4.1.2 分布式卫星编队构形 165
4.1.3 分布式卫星InSAR基线 173
4.2 分布式卫星InSAR的SAR原理 180
4.2.1 SAR成像方式 180
4.2.2 双基SAR成像几何 181
4.2.3 双基SAR成像原理 182
4.2.4 双基SAR雷达方程 188
4.2.5 双基SAR成像性能 189
4.3 分布式卫星InSAR测高原理 191
4.3.1 分布式卫星InSAR干涉方式 192
4.3.2 分布式卫星InSAR测高几何 197
4.3.3 分布式卫星InSAR测高性能 201
4.4 分布式卫星InSAR三同步 202
4.4.1 时间同步 202
4.4.2 空间同步 204
4.4.3 相位同步 205
4.5 分布式卫星InSAR波位 206
4.5.1 全自发自收波位 207
4.5.2 一发多收下的波位 210
4.6 本章小结 211
参考文献 211
第5章 工程中的星载SAR系统 213
5.1 星载SAR航天工程系统 213
5.1.1 系统组成 213
5.1.2 工作过程 215
5.2 星载SAR有效载荷系统 216
5.2.1 系统组成 216
5.2.2 工作原理 219
5.2.3 工作过程 222
5.3 工程中的原理 224
5.4 本章小结 226
参考文献 227
第6章 分布式卫星InSAR系统的顶层设计 228
6.1 牵引需求 228
6.1.1 产品指标 229
6.1.2 使用指标 233
6.1.3 指标体系 248
6.2 对接卫星 249
6.2.1 编队构形 249
6.2.2 卫星轨道 252
6.2.3 平台设计 253
6.2.4 雷达指令 258
6.3 接口地面 259
6.3.1 指令生成 260
6.3.2 数据预处理 262
6.4 本章小结 264
参考文献 266
第7章 分布式卫星InSAR雷达系统设计 267
7.1 工作频段 267
7.1.1 频段对观测几何的影响 267
7.1.2 频段对SAR载荷参数的影响 268
7.1.3 频段对信号传输的影响 269
7.1.4 频段对场景反演的影响 272
7.2 技术体制选择 276
7.2.1 成像模式 277
7.2.2 收发方式 280
7.2.3 极化方式 282
7.2.4 通道数量 283
7.2.5 天线形式 286
7.3 有效载荷架构 287
7.3.1 InSAR原理性要求 287
7.3.2 InSAR载荷架构设计 292
7.3.3 架构下的再认识 300
7.4 关键参数设计 304
7.4.1 信号带宽 305
7.4.2 发射功率 306
7.4.3 天线口径 306
7.4.4 天线波束扫描范围 307
7.4.5 脉冲重复频率 308
7.5 内定标设计 309
7.5.1 内定标需求 309
7.5.2 内定标链路 310
7.5.3 内定标模式 313
7.5.4 内定标功能的实现 319
7.6 三同步设计 323
7.6.1 时间同步 323
7.6.2 空间同步 326
7.6.3 相位同步 328
7.7 回波获取设计 330
7.7.1 InSAR回波获取时序 330
7.7.2 穿插相位同步和内定标 331
7.8 波位设计 332
7.8.1 成套波位排布 333
7.8.2 波位表构建 334
7.8.3 波位的工程实现 334
7.9 SAR载荷集成与测试验证 336
7.9.1 典型的集成测试流程 337
7.9.2 测试方案设计 337
7.9.3 关键项目测试验证方法 340
7.10 本章小结 344
参考文献 344
第8章 未来分布式卫星InSAR技术 346
8.1 多维度 346
8.2 多模式 347
8.3 高分宽幅 347
8.4 多波段多极化 348
8.5 多星组网 350
8.6 低成本 350
参考文献 351
附录A 多普勒相关概念 353
附录B 典型波位设计流程示例 354
附录C DEM产品评估指标 356
附录D DEM标准:高程精度 358
附录E 轨道高度与半长轴、偏心率的关系 360
试读
第1章绪论
1.1数字高程模型
人类从在地球上出现开始,就在山川河谷、日月星辰、风霜雨雪、动物植物等自然环境下生存与生产,也一直在探索、利用和影响着自然环境。作为自然环境的重要组成部分,反映地表高低起伏的地形地势,一直是人类认知与利用的客体。凭借对地形地势的认识,公元前2000年左右,两河流域的先民就建成了大规模灌溉系统,发展了灌溉农业,成就了两河文明;公元前256年,战国时期秦国蜀郡太守李冰率众修建都江堰,至今泽润着成都平原,丰饶着天府之国
随着人类文明的进步,人类对地形地势的认知不断深化和系统化,逐步形成了各种刻画地形、地势的概念:沟、坎、梁、峪等具象化概念,山、川、凹、谷等形象化概念,山脉、平原、盆地等大范围地形分类概念,海拔、高差、坡度等定量化概念。在这些概念基础上,又抽象出一个更具基本性和通用性的概念—地面高程(ground elevation)。地面高程的定义在不同领域、视角发展阶段中并不完全统一。一种*简单和直观的定义为:对一个地面区域中任意指定点(如经纬度),其对应的高度值(如海拔),就是该点的地面高程值;掌握该区域所有点的高度数据,就对应掌握了该区域的地面高程。
随地面高程定性概念一起发展的还有对其进行定量化表达的方法。采用的地面高程表达方法有:缩比沙盘或模型、等高线地图以及借助于数字化处理技术的数字高程模型(digital elevation model,DEM)[1-7]。
DEM是通过一组离散采样点及采样点上的高程值,来近似表示特定区域内连续地面高程信息的数字化模型[1]。图1-1是以某个地形的一维剖面为例,示意这种数字化的过程:地面水平方向上的连续高程如图1-1(a)所示的*线;通过对水平方向的栅格化以及对栅格点处高程的采样,连续的起伏地形被转换成一组带有水平坐标和高程值信息的有限离散点序列,这个序列对应着DEM,如图1-1(b)所示;对任意指定栅格范围内的一点,就可以通过对离散点序列的插值处理,恢复出该点的高程值。与信号的数字化处理同理,恢复的DEM高程值相对于真实高程是有误差的,误差的大小取决于真实高程起伏变化的缓急和采样格网的疏密,起伏越缓、采样越密则误差越小。若要求误差不超过一定数值,则剧烈的起伏区域要求采样更密。
图1-1地形的离散采样示意图
自然地面区域在水平方向是一个二维平面,所以DEM表现为一个数据集,该数据集中的元素为地面采样点在二维水平面内的平面坐标及其对应的高程值。
DEM中的采样点高程值由真实地面区域高程决定(客观存在),而采样点在水平面内的分布却取决于对采样点位置的选择。对同一地面区域做不同的采样点位置选取,可以得出不同形式的DEM。选择规则格网(regular grid)和不规则三角网(triangulated irregular network,TIN)作为DEM采样策略的典型代表[1],对比同一地面区域在不同采样策略下的DEM差别;然后对*常用的规则格网采样策略展开介绍,如DEM的核心指标、标准与等级等。
规则格网采样策略将水平面切分为规则的格网单元(cell),通常为正方形,格网单元中心采样点的高程可近似代表整个格网单元的高程。每个格网单元具有唯一的行(row)和列(column)标识,并包含高程值信息。因此,规则格网DEM数据是一个二维矩阵,矩阵的行列号对应地理水平坐标,矩阵元素对应格网单元的高程值。图1-2为用MATLAB内置peaks函数仿真的典型地形对应的规则格网DEM*面图和数据矩阵。
图1-2规则网格DEM示例
不规则三角格网采样策略是利用有限个采样点序列将区域划分为相连的三角面网络,三角面的形状和大小取决于不规则分布的测点密度和位置。测点一般按既能避免地形平坦时的数据冗余,又不会遗失地形特征点的原则来选定。不规则三角格网采样策略的图形化显示如图1-3所示。由于采样点选取的不规则性,不规则三角格网DEM数据不仅需要存储每个点的三维坐标数据,还需要记录点与点之间的连通关系,包括每个三角形的顶点以及与其他三角形的邻接数据。
图1-3不规则三角格网DEM示例
不同形式的DEM各有优劣,规则格网与不规则三角格网对比如下:
(1)规则格网的优点是拓扑网络简单,采样点之间的位置关系直接反映在行列号中,易于数字分析与处理;缺点是二维矩阵存储占用空间大,且用相同大小的格网单元同时表示不同起伏程度的地形特征,地形匹配性较差。
(2)不规则三角格网的优点是可以通过调整三角面的形状与大小,适应不同起伏程度的地面特征,并且可以表示线性特征和勾勒任意形状的区域边界,地形匹配性好;缺点是采样点之间的相对位置不直观,导致其连通形成不规则三角格网的索引复杂,运算量大。
通过对比可知,规则格网在实现简易性、数据直观性、格网一致性等方面更具优势,有利于大规模数据获取、快速分析、计算和建模,获得了广泛应用。因此,当提到DEM时,在不做特殊说明的情况下,通常默认是规则格网形式的DEM。
无论是DEM的生产还是使用,都需要对DEM数据的质量有清晰的定量认识。评价DEM质量的两个关键指标分别为格网间距和测量精度,前者描述了采样的密集程度,后者则反映了DEM数值的准确程度。采样越密集,越趋近于连续地形;数值越准确,越逼近真实地表高程。
1.格网间距
格网间距指的是规则格网相邻节点间的距离,它表征了DEM对细节刻画的能力,如图1-4所示。DEM数据格网间距越小,刻画得越细致,越能捕捉地形的突变,同时也对DEM获取的技术水平、数据处理工作量、数据存储能力等提出了更高要求。
图1-4不同格网间距对比示意图
2.测量精度
测量精度表征DEM数据的准确性,是对采样点测量误差的统计描述。根据采样方向的不同可划分为水平精度和高程精度;根据评估对象的不同可分为绝对精度和相对精度。其中,绝对精度的统计对象是各点的绝对偏差,指的是DEM各点测量值与高程真实值之间的偏差(即绝对误差),相对精度的统计对象是各点绝对误差之间的相对偏差(即相对误差)[8]。图1-5以高程测量误差为例简要展
图1-5(高程测量)绝对误差与相对误差示意图
示了两者的差异,通过对比不难发现:一个绝对精度较低的DEM仍可能有较高的相对精度(A、B两点误差的方向相同,且误差值接近,因此A、B两点间的相对误差就明显小于其绝对误差。从几何上可以理解为本例中的DEM相比真实高程有一个较大的整体抬高,而起伏趋势的差异则要小得多)。
随着DEM被广泛地制作和使用,国际上制定了一系列规范,并依据格网间距、测量精度等关键技术指标对DEM的规格等级进行定义和划分,使得DEM产品被标准化。在众多规范中,*具代表性的属美军标中的数字地表高程数据(digital terrain elevation data,DTED)规范、高分辨率地表信息(high resolution terrain information,HRTI)规范[4,5],被全球许多国家广泛使用。
DTED规范*早可追溯至2004年5月美国国防测绘局(Defense Mapping Agency,DMA)发布的MIL-D-89020文件,该文件给出DTED Level 0、Level 1和Level 2(DTED-0、DTED-1和DTED-2)三种不同等级DEM标准的定义。由于DTED规范出现的时间较早,受限于当时的技术水平,其要求的测高精度较低(十几米~数十米量级)。随着测绘技术发展和DEM产品精度的提升,DTED标准已无法满足高精度地形获取需求,逐渐被HRTI规范所取代。HRTI规范中定义了HRTI-3、HRTI-4和HRTI-5三个等级的标准,其中HRTI-5测高精度可达亚米级。图1-6为德国宇航中心(German Aerospace Centre,DLR)提供的同一地区DTED-0(1km格网)、DTED-1(90m格网)、DTED-2(30m格网)、HRTI-3(12m格网)4种规格等级的DEM产品的对比[4,5]。
图1-6不同格网间距的DEM数据对比(图片来自DLR网站)
综合各规范可知,DEM格网间距越小、采样值精度越高,则DEM产品的规格等级越高。
国内DEM研究起步晚但进步快,目前已建立了相对完整的DEM产品规范。从制图的角度出发,规范按比例尺对DEM规格等级进行划分,例如1∶1万、1∶2.5万、1∶5万等[6],并制定出不同比例尺下对DEM格网间距和测量精度等的要求。
1.2DEM的优势、需求与意义
作为对地面高程的一种描述方法,DEM与以前的各种描述一样,方法随技术持续更新迭代。然而,DEM相对于以往的所有方法,却非比寻常。*先是丰富的描述与表达:充分利用计算机图形学的成果,DEM可实现以任意视角(包括从地球内部)、任意剖面、任意缩放比例,甚至以设置的各种飞行线路动态鸟瞰地对地面高程展示,使地形地势生动地跃然于眼前。其次是使用便利:充分利用电子技术、信号处理、网络技术等的成果,DEM使地面高程信息的存储、归档、检索、升级、传递、分发等业务十分方便,且精度品质不受操作次数、使用时间的影响。*后也是*惊人的,是无尽的新潜力:数字化表达的DEM,使各种数学概念与运算在地面高程上的使用成为可能,如梯度偏导、极值寻优、比对差分、剪辑拼接、拟合匹配、滤波锐化、识别提取
这些不同一起成为DEM的强大优势,支撑起科技进步对地形地势信息不断增长的需求。如今,对DEM的需求来源已十分广泛:工程建设的南水北调工程的路线选定与泵站布局,高速公路、铁路、输电、油气管路的线路确定、施工方案、土石方计算等,都离不开DEM;农田灌溉、航运、疏浚的水网、水道建设与维护,城市建设的排污规划、内涝治理,气候变化的南北极冰盖动态监测,减灾防灾的蓄洪计算、淹没区评估,滑坡泥石流的风险监测、预警与灾情评估,国防的军事基地、设施与工程建设,作战的兵棋推演、阵地布置与战场指挥、弹道追踪的炮位定位等,也都需要DEM。高精度的DEM帮助实现对水库、建筑物、高铁路基的每年数毫米的沉降监测,也支撑起远程武器的米级制导精度
日益广泛的需求在理论与实践上都建立起DEM日益重要的地位与意义[1]。DEM已是高等院校大地测量、水文地质、生态环境、地理信息系统等专业的必修知识;成为影响工业、农业、交通、能源、国防等建设效率与发展速度的制约性因素;更是一个现代化国家支撑其实力与核心竞争力的不可或缺的基础性资源。
1.2.1近义模型与DEM的发展
DEM的不可或缺地位,是在社会需求的推动下逐步发展确立的。DEM的概念在20世纪50年代被提出,