内容简介
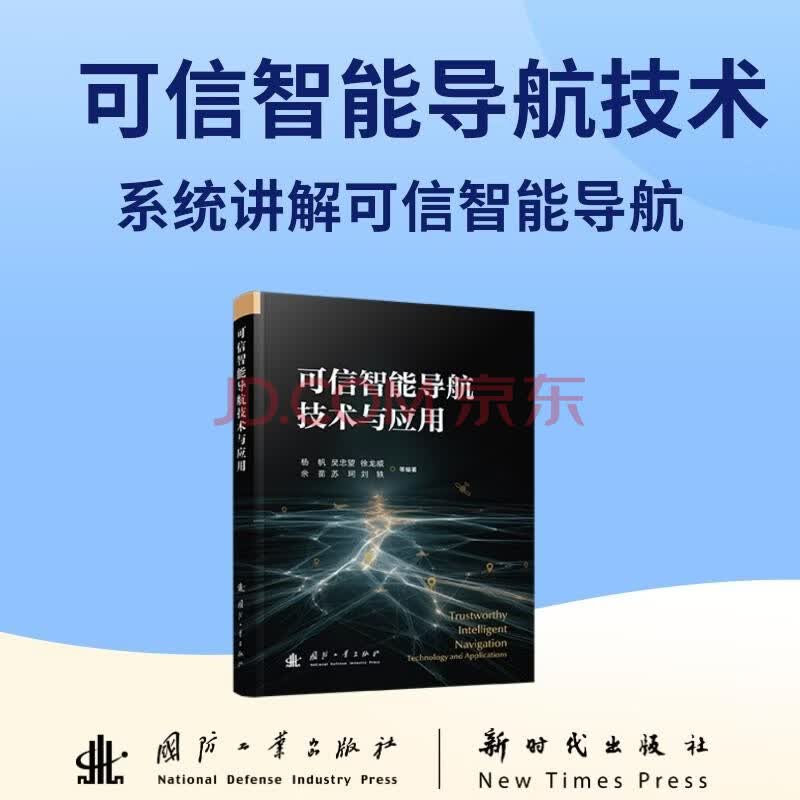
本书以 “可信智能导航技术与应用” 为主题,系统阐述了可信智能导航技术的理论基础、关键技术、系统设计与实现方法,并结合实际案例介绍了可信智能导航技术在室内导航与定位、海洋导航与定位、航空航天导航与定位等领域的应用。
目前市场上缺乏系统介绍可信智能导航技术的专著,本书的出版将为相关领域的研究人员、工程技术人员和高校师生提供宝贵的参考资料。本书可作为高等院校相关专业的教材或参考书,为培养可信智能导航领域的高素质人才提供支持。
目录
目录
第 1 章 绪论
1.1 相关概念
1.1.1 导航
1.1.2 可信
1.1.3 智能
1.1.4 可信导航
1.1.5 智能导航
1.1.6 可信智能导航
1.2 发展历程
1.2.1 原始导航阶段
1.2.2 普通导航阶段
1.2.3 近代导航阶段
1.2.4 现代导航阶段
1.3 意义价值
1.3.1 可信智能导航的意义
1.3.2 可信智能导航的应用价值
第 2 章 可信智能导航技术基础
2.1 导航定位技术
2.1.1 卫星导航定位技术
2.1.2 惯性导航定位技术
2.1.3 组合导航定位技术
2.1.4 其他导航定位技术
2.2 环境感知技术
2.2.1 传感器技术
2.2.2 环境建模与地形匹配
2.3 路径规划与决策技术
2.3.1 全局路径规划
2.3.2 局部路径规划
2.3.3 行为决策
2.4 人工智能技术
2.4.1 深度学习
2.4.2 强化学习
2.4.3 迁移学习
第 3 章 卫星导航信息安全认证技术
3.1 导航电文认证技术
3.1.1 概述
3.1.2 认证方法
3.1.3 认证协议
3.1.4 小结
3.2 扩频码认证技术
3.2.1 基本概念
3.2.2 实现流程
3.2.3 主要技术
3.3 星基增强系统(SBAS)电文认证技术
3.3.1 基本概念
3.3.2 实现流程
3.3.3 主要技术
第 4 章 卫星导航用户自主监测与完好性技术
4.1 RAIM 的基本知识
4.1.1 RAIM 的基本概念
4.1.2 RAIM 相关参数体系
4.2 RAIM 主要算法技术
4.2.1 最小二乘残差法
4.2.2 奇偶空间矢量法
4.2.3 RAIM 的常用算法
4.3 ARAIM 主要算法
4.3.1 多假设解分离
4.3.2 最优加权先进接收机自主完好性监测
4.3.3 非迭代最优化接收机自主完好性监测
4.3.4 卡方检验
第 5 章 环境感知增强的智能导航技术
5.1 多源环境感知信息外参标定技术
5.1.1 基于目标的外参标定方法
5.1.2 无目标的外参标定方法
5.1.3 各类标定方法的对比分析
5.2 多源环境感知信息建图技术
5.2.1 传统点云地图数据采集方式的技术瓶颈
5.2.2 LiDAR/IMU SLAM 技术
5.2.3 地下巷道等 GNSS 受限场景 LiDAR/IMU 建图技术
5.3 基于先验地图的匹配定位技术
5.3.1 基于先验地图的匹配定位技术整体框架
5.3.2 基于先验地图的主流匹配定位算法
5.3.3 基于先验地图匹配定位的典型工程化实现
第 6 章 时空数据分析与融合决策技术
6.1 时空数据与智能时空
6.1.1 时空数据概念
6.1.2 智能时空概念
6.1.3 时空数据与智能时空关系
6.2 时空数据智能分析
6.2.1 分析方法
6.2.2 智能分析策略
6.3 时空数据融合决策
6.3.1 融合决策方法
6.3.2 融合决策技术
6.3.3 融合决策方案
6.3.4 融合决策案例
第 7 章 可信智能导航应用
7.1 室内导航与定位
7.1.1 室内定位基础
7.1.2 单一室内定位技术可信智能分析
7.1.3 室内多源可信智能导航定位方案
7.1.4 5G + 室内可信智能定位应用实例
7.2 海洋导航与定位
7.2.1 船舶航行可信智能发展
7.2.2 安全智能自主航行案例
7.2.3 可信感知自动靠泊案例
7.3 航空航天导航与定位
7.3.1 无人机多源融合智能导航
7.3.2 北斗 + 低空智能导航
7.3.3 地月空间航天器自主导航
7.3.4 深空着陆器自主避障及可信飞控
7.4 小结
第 8 章 可信智能导航未来展望
8.1 卫星导航技术的可信智能化发展
8.1.1 星座架构的可信智能化重构
8.1.2 信号生成与处理的可信智能升级
8.1.3 时空基准的自主化与高精度维持
8.1.4 地面运控系统的智能化与抗毁设计
8.2 具身智能导航技术的可信智能化发展
8.2.1 可信增强的混合智能架构构建
8.2.2 多维度保障系统行为的可靠性
8.2.3 面向可信性的支撑体系构建
8.3 量子导航技术的可信智能化发展
8.3.1 量子传感与智能感知融合
8.3.2 量子导航智能容错与故障诊断
8.3.3 量子导航智能安全防护技术
参考文献
前言/序言
前言
随着全球数字化、智能化进程的加速推进,导航技术已从传统的位置服务向高可靠、高智能、高安全的方向演进,成为智能交通、无人系统、智慧城市、国防安全等关键领域的核心支撑。在此背景下,可信智能导航不仅强调定位的精度与实时性,更注重导航系统在复杂环境下的安全性、鲁棒性和自主决策能力,是未来导航技术发展的必然趋势。
本书旨在为读者提供一本全面、系统、深入的可信智能导航技术参考书,帮助读者了解可信智能导航技术的最新进展、掌握可信智能导航系统的设计与实现方法、探索可信智能导航技术的应用前景。全书共分为 8 章,内容包括:
第 1 章回顾导航技术的发展历程,阐述智能导航的技术架构与可信导航的内涵。
第 2 章构建可信智能导航的技术基础,包括卫星导航、惯性导航、组合导航、环境感知、路径规划与人工智能技术。
第 3 章聚焦导航安全,研究基于安全认证的导航信号防欺骗技术,提升系统抗干扰能力。
第 4 章系统介绍用户自主完好性监测技术,从传统 RAIM 到先进 ARAIM,全面掌握用户自主完好性监测的理论基础,数字方法和实际应用。
第 5 章探讨基于环境感知增强的高精度导航技术,推动在复杂场景下的精准定位。
第 6 章系统阐述了时空数据分析与融合决策技术的理论体系与方法框架,研究多源异构时空数据的融合与智能决策方法。
第 7 章通过室内、海洋、航空航天等典型应用案例,展示可信智能导航的实际效能。
第 8 章展望可信智能导航的未来发展趋势、挑战与机遇。
随着人工智能、物联网、大数据等技术的快速发展,智能导航技术正迎来前所未有的发展机遇,并在自动驾驶、无人机、机器人等领域展现出巨大的应用潜力。然而,传统的导航技术面临着精度、可靠性、安全性等方面的挑战,难以满足日益复杂的应用场景需求。可信智能导航技术应运而生,它融合了人工智能、高精度定位、多源信息融合等先进技术,旨在提供高精度、高可靠、高安全的导航服务,是未来智能导航技术发展的必然趋势。
本书系统阐述了可信智能导航技术的理论基础、关键技术和应用案例,将有力推动该领域的技术创新和产业发展。可信智能导航技术在室内定位、地面交通、航空航天、航海等领域具有重要的应用价值。本书的出版,将为相关技术的应用落地与服务国家战略需求提供有力支撑。
全书由杨帆、吴忠望、徐龙威、余苗、苏珂、刘轶等撰写,其中第 1 章由杨帆撰写,第 2 章由刘轶、鲍天树撰写,第 3 章由宋姜瑶、杨帆、陈潇撰写,第 4 章由吴忠望、杨帆撰写,第 5 章由徐龙威撰写,第 6 章由苏珂撰写,第 7 章由余苗撰写,第 8 章由徐龙威撰写。杨帆拟定了全书编写提纲与各章编写思路,并完成全书的整理工作。
由于编者水平有限,书中难免存在疏漏与不足之处,恳请广大读者批评指正。
编者
2025 年 9 月