内容简介
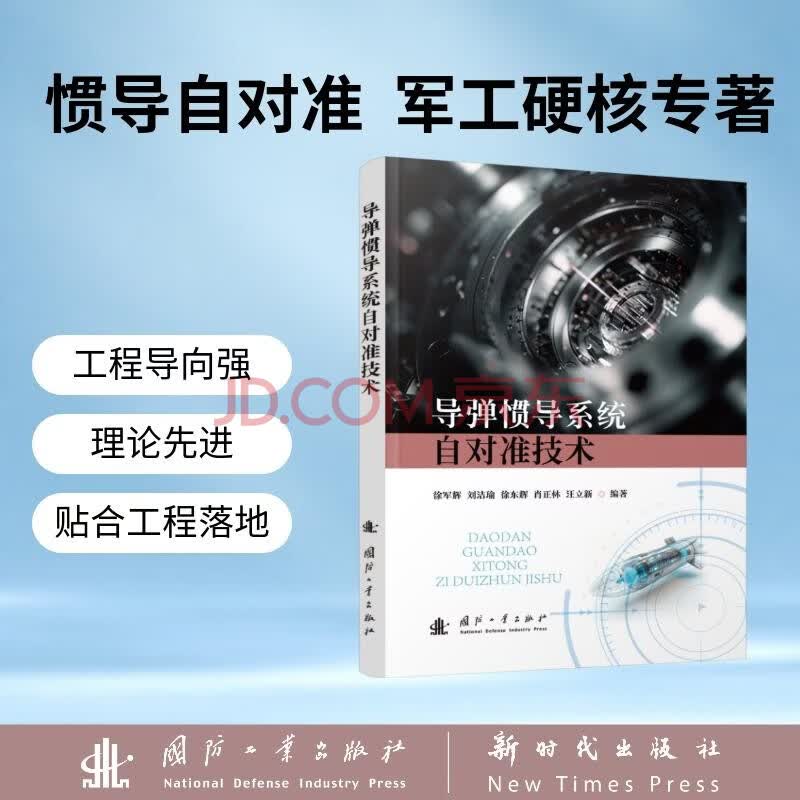
惯导系统具有完全自主导航性能,其自对准技术具有自主性、灵活性等特点,是导弹无依托发射的支撑技术。本书主要研究惯导系统自对准常用坐标系及其坐标变换、惯导系统自对准力学编排、惯导系统自对准误差模型、惯导系统自对准误差分析、平台惯导系统自对准技术、捷联惯导系统自对准技术、基于卡尔曼滤波的惯导系统自对准技术以及基于干扰对消的惯导系统自对准技术等内容,具有知识结构完备、理论体系先进、专业特色突出、工程导向鲜明等特点。
本书可作为兵器工业领域、三航类院校飞行器设计、导航、制导、控制专业研究生教学用书和相关专业领域本科高年级导航、制导、控制专业教学参考用书,也可作为国防工业领域研究机构相关专业工程技术人员的参考用书。
目录
目录
第 1 章 绪论
1.1 惯导系统概述
1.2 惯导系统自对准概述
1.2.1 惯导系统初始对准
1.2.2 惯导系统自对准基本原理
1.3 惯导系统自对准基本方程
1.3.1 绝对加速度表达式
1.3.2 比力方程
1.4 惯导系统自对准特点分析
1.4.1 惯导系统自对准优点
1.4.2 惯导系统自对准发展趋势
思考题
第 2 章 惯导系统自对准常用坐标系及其坐标转换
2.1 惯性坐标系
2.1.1 研究惯性坐标系的意义
2.1.2 惯性坐标系的定义
2.1.3 惯性坐标系的实现
2.1.4 惯性坐标系的应用
2.2 地球坐标系
2.2.1 地球坐标系的定义
2.2.2 地球自转角速度
2.2.3 地球坐标系与地心惯性坐标系
2.3 地理坐标系
2.3.1 地理坐标系的定义
2.3.2 地理坐标系下的地球物理参数描述
2.3.3 地理坐标系的运动分析
2.3.4 地理坐标系与地球坐标系
2.3.5 地理坐标系与重力加速度及地球自转角速度的关系
2.4 发射坐标系
2.4.1 发射坐标系的定义
2.4.2 发射惯性坐标系
2.4.3 发射坐标系与地理坐标系
2.4.4 发射坐标系与发射惯性坐标系
2.5 弹体坐标系
2.5.1 弹体坐标系的定义
2.5.2 弹体坐标系与地理坐标系
2.5.3 弹体坐标系与发射坐标系
2.5.4 弹体坐标系与惯性坐标系
2.6 平台坐标系
2.6.1 平台坐标系的定义
2.6.2 平台台体坐标系
2.6.3 理想平台坐标系
2.6.4 理想平台坐标系与实际平台坐标系
2.6.5 平台坐标系与发射坐标系
2.6.6 平台坐标系与地理坐标系
2.6.7 平台坐标系与惯性坐标系
2.7 惯组坐标系
2.7.1 惯组坐标系的定义
2.7.2 惯组坐标系与加速度计测量坐标系
2.7.3 惯组坐标系与弹体坐标系
2.7.4 惯组坐标系与地理坐标系
2.7.5 惯组坐标系与发射坐标系
2.7.6 惯组坐标系与发射惯性坐标系
2.8 导航坐标系
2.8.1 惯性坐标系作为导航坐标系
2.8.2 地理坐标系作为导航坐标系
2.9 计算坐标系
2.9.1 计算坐标系的定义
2.9.2 计算坐标系与地理坐标系(理想平台坐标系)
2.9.3 计算坐标系与平台坐标系(实际平台坐标系)
2.10 测量坐标系
2.10.1 视加速度测量坐标系
2.10.2 姿态角速度测量坐标系
思考题
第 3 章 平台惯导系统性能分析
3.1 平台惯导系统工作原理
3.1.1 平台惯导系统原理结构
3.1.2 惯导系统定位原理
3.1.3 稳定回路
3.1.4 跟踪回路(修正回路)
3.1.5 锁定回路
3.1.6 调平回路
3.2 平台惯导系统力学编排
3.2.1 平台的指令角速度
3.2.2 速度方程
3.2.3 经、纬度方程
3.2.4 惯性高度通道稳定性分析
3.3 平台惯导系统误差模型
3.3.1 陀螺仪的静态误差模型
3.3.2 加速度计的静态误差模型
3.3.3 惯导系统误差模型在初始对准中的应用
3.4 平台惯导系统误差分析
3.4.1 自对准中平台惯导系统误差分析
3.4.2 指北方位系统的误差分析
思考题
第 4 章 捷联惯导系统性能分析
4.1 捷联惯导系统工作原理
4.1.1 捷联惯导系统原理结构
4.1.2 欧拉角法
4.1.3 方向余弦法
4.1.4 四元数及其坐标转换
4.2 捷联惯导系统误差模型
4.2.1 捷联惯导系统中陀螺仪的误差模型
4.2.2 捷联惯导系统中加速度计的误差模型
4.3 捷联惯导系统误差补偿
4.3.1 速率陀螺输出信息模型
4.3.2 加速度计输出信息模型
4.3.3 数学平台模型及视速度增量计算
4.3.4 导航参数解算
4.4 捷联惯导系统误差分析
4.4.1 捷联惯导系统的 ψ 角误差方程
4.4.2 捷联惯导系统的 φ 角误差方程
思考题
第 5 章 惯导系统自对准技术
5.1 平台惯导系统自对准技术
5.1.1 平台惯导系统自对准基本原理
5.1.2 “双位置–零力矩” 陀螺罗盘方位自对准系统
5.2 捷联惯导系统自对准技术
5.2.1 解析粗对准
5.2.2 精对准原理
思考题
第 6 章 基于卡尔曼滤波的惯导系统自对准技术
6.1 卡尔曼滤波基本原理
6.2 基于卡尔曼滤波的平台惯导系统自对准技术
6.2.1 初始对准的状态方程和量测方程
6.2.2 初始对准系统可观测性的讨论
6.2.3 卡尔曼滤波的应用
6.3 基于卡尔曼滤波的捷联惯导系统静基座自对准技术
6.4 基于卡尔曼滤波的捷联惯导系统动基座自对准技术
6.4.1 粗对准
6.4.2 卡尔曼滤波精对准
思考题
第 7 章 基于干扰对消的惯导系统自对准技术
7.1 静基座惯导系统摇摆干扰对消技术
7.1.1 干扰对消技术基本知识
7.1.2 机动发射地地弹道导弹自标定与自对准应用干扰对消技术消噪的必要性分析
7.1.3 采用干扰对消技术对消弹体摇摆运动干扰可行性分析
7.1.4 静基座起竖状态导弹弹体摇摆运动理论分析
7.1.5 利用摇摆半径模型估计摇摆干扰的算法
7.1.6 摇摆半径传递函数的辨识
7.1.7 干扰对消技术在提高惯导平台调平精度方面的应用
7.2 基于干扰对消的平台惯导系统自对准技术
7.2.1 零力矩法漂移测试原理及漂移角速率估计算法选择
7.2.2 对消弹体摇摆干扰在零力矩法漂移测试中的应用
7.3 基于干扰对消的捷联惯导系统自对准技术
7.3.1 概述
7.3.2 捷联惯导系统数学平台的计算
7.3.3 捷联惯导系统 “双位置–零力矩” 法自对准
思考题
附录 地球物理模型及地球重力场特性
参考文献
符号说明
前言/序言
前言
惯性导航系统(简称惯导系统)是目前唯一具有完全自主导航性能的导航系统,是实现完全自主导航的最佳手段。惯性导航系统作为主导航设备,在海、陆、空、天、宇及国防工业和军事等领域中得到广泛应用,是导弹、火箭等运载体的必要导航制导设备。与地磁导航、卫星导航、天文导航、无线电导航、图像匹配导航等导航方式相比较,具有导航信息全、隐蔽性好、自主性强、适应范围广等优点。
惯导系统在使用前必须要完成初始对准工作。惯导系统初始对准按是否依赖外部方位基准,可分为光学传递对准和自主对准(简称自对准)。惯导系统自主对准是在不依赖任何外部设备和外部方位基准情况下,完全依靠惯导系统自身条件,独立自主实现初始对准的一种对准方式。惯导系统自对准技术具有自主性、隐蔽性、机动性以及灵活性等特点。本书全面、系统地介绍了惯导系统自对准技术及其相关理论和应用,突出了系统性、先进性、工程性等特点,是作者在多年教学、研究工作基础上,结合有关教学及研究成果整理撰写而成的。
全书共分 7 章:第 1 章绪论,主要介绍惯导系统自对准技术基本概念及特点分析;第 2 章主要介绍惯导系统自对准常用坐标系及其坐标变换;第 3 章主要介绍平台惯导系统性能分析;第 4 章主要介绍捷联惯导系统性能分析;第 5 章主要介绍惯导系统自对准技术;第 6 章主要介绍基于卡尔曼滤波的惯导系统自对准技术;第 7 章主要介绍基于干扰对消的惯导系统自对准技术。其中主要内容都是首次公开发表。本书主要由徐军辉统筹规划,由徐军辉、刘洁瑜、徐东辉、肖正林、汪立新完成内容撰写。
限于作者水平,书中难免存在不足之处,恳请读者批评指正。
编著者
2025 年 12 月