内容简介
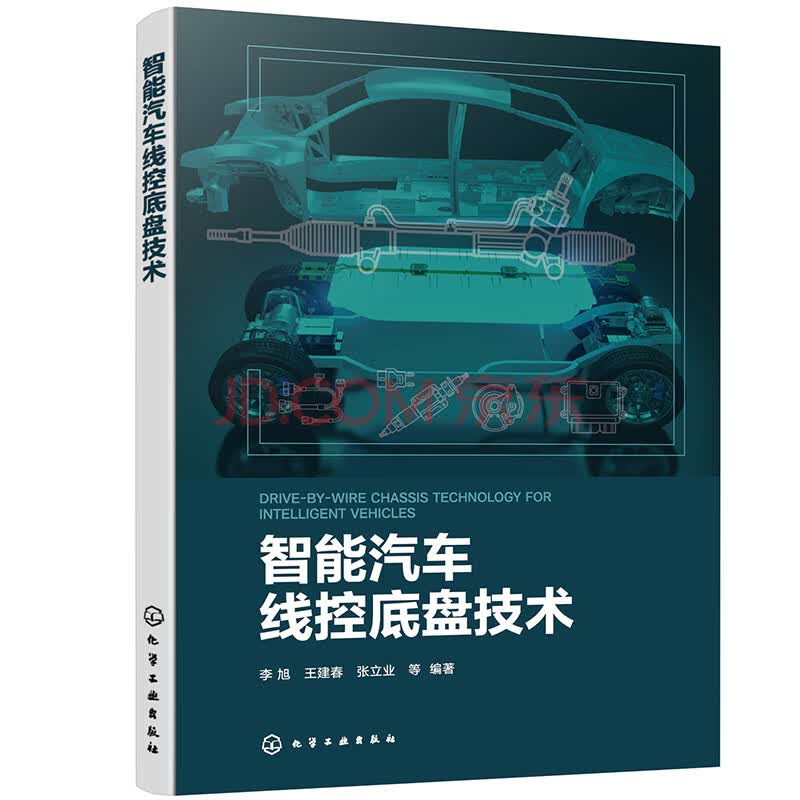
本书围绕汽车底盘线控系统的核心技术展开,系统阐述线控驱动、线控转向、线控制动、线控换挡、线控悬架五大子系统的结构原理、关键零部件选型、控制策略及工程实现方法,并结合特斯拉、比亚迪、吉利、华为等量产车型案例,分析传感器技术、总线通信、故障诊断与容错控制、驾驶意图辨识等共性关键技术,探讨线控底盘与自动驾驶的融合路径及智能底盘前沿技术方向。
本书可供汽车行业工程技术人员以及对线控底盘技术感兴趣的读者学习使用,也可作为车辆工程、新能源汽车工程等相关专业的教学参考书。
目录
第1章 汽车底盘线控系统概述001
1.1 汽车底盘控制系统的发展历程002
1.1.1 概述002
1.1.2 汽车底盘系统的发展002
1.2 线控系统原理与特点008
1.2.1 线控系统的发展起源008
1.2.2 线控系统的基本概念与原理008
1.2.3 汽车线控技术的优点009
1.2.4 汽车线控技术的缺点010
1.3 线控系统的关键技术010
1.3.1 传感器技术010
1.3.2 控制技术011
1.3.3 总线技术011
1.3.4 故障诊断与容错控制012
1.3.5 驾驶者驾驶意图与工况辨识012
1.4 汽车底盘的线控系统组成简介012
1.4.1 线控驱动系统012
1.4.2 线控转向系统014
1.4.3 线控制动系统015
1.4.4 线控换挡系统016
1.4.5 线控悬架系统018
1.5 汽车线控技术在自动驾驶中应用019
1.5.1 线控技术在自动驾驶中的体现019
1.5.2 线控技术在自动驾驶中的重要性022
1.6 线控底盘系统的未来发展趋势023
1.6.1 智能底盘的新要求024
1.6.2 汽车线控底盘技术发展的趋势024
1.7 小结028
第2章 线控驱动系统029
2.1 系统概述030
2.2 核心组成模块034
2.2.1 电子油门模块035
2.2.2 驱动电机控制器039
2.2.3 转矩分配系统041
2.2.4 传感器网络043
2.2.5 通信与控制系统044
2.3 关键技术解析045
2.3.1 驱动电机类型045
2.3.2 能量管理与回收046
2.3.3 安全与冗余设计048
2.4 实际应用案例049
2.4.1 特斯拉Plaid 三电机系统049
2.4.2 比亚迪e 平台3.0 八合一电驱系统050
2.5 线控驱动系统的未来发展趋势051
2.6 小结053
第3章 线控转向系统054
3.1 转向系统的发展055
3.2 传统转向系统的结构与原理056
3.2.1 机械转向系统056
3.2.2 液压助力转向系统056
3.2.3 电控液压助力转向系统057
3.2.4 电动助力转向系统057
3.2.5 电动差速助力转向系统060
3.3 传统转向系统的限制及线控转向系统的发展060
3.3.1 传统转向系统的限制060
3.3.2 线控转向系统的发展061
3.4 线控转向系统的结构原理062
3.4.1 线控转向系统组成模块062
3.4.2 线控转向系统的电控系统064
3.4.3 线控转向系统的结构组成064
3.5 线控转向系统设计与实现067
3.5.1 机械结构设计068
3.5.2 关键零部件选型069
3.5.3 电控子系统设计072
3.6 线控转向系统的路感反馈控制075
3.6.1 路感机理075
3.6.2 线控转向系统的路感反馈控制概述076
3.6.3 汽车线控转向系统路感反馈的上层控制078
3.6.4 汽车线控转向系统路感反馈的下层控制081
3.7 线控转向系统在底盘中的应用085
3.7.1 转向助力控制085
3.7.2 车辆稳定性控制085
3.7.3 车道保持辅助控制086
3.7.4 车辆动力学控制086
3.8 汽车线控转向系统的研究现状与发展趋势086
3.8.1 线控转向系统的国内外研究现状086
3.8.2 线控转向系统的未来发展趋势088
3.9 小结090
第4章 线控制动系统091
4.1 线控制动系统概述092
4.1.1 线控制动系统概念092
4.1.2 线控制动系统分类092
4.1.3 电液制动系统结构及特点095
4.1.4 电控机械制动系统结构及特点099
4.1.5 制动踏板模拟器101
4.2 线控制动技术工作原理103
4.2.1 线控制动装置制动工作原理及控制103
4.2.2 线控制动装置自锁原理104
4.2.3 线控制动装置电路工作原理及控制104
4.3 适配智能驾驶的商用车线控气压制动系统(ABS+ESC 升级方案) 105
4.3.1 系统冗余设计及关键部件105
4.3.2 系统集成优化107
4.3.3 精准快速控制108
4.4 线控电子机械式制动系统设计109
4.4.1 EMB 执行器结构建模109
4.4.2 ABS 模糊PID 控制110
4.4.3 电子机械制动系统ABS 模糊PID 控制仿真实验113
4.5 自动驾驶汽车的线控制动116
4.5.1 线控制动装置结构设置116
4.5.2 线控制动控制电路设计117
4.6 线控制动国内外研究现状与发展趋势117
4.6.1 线控制动国内外研究现状117
4.6.2 线控制动发展趋势119
4.7 小结120
第5章 线控换挡系统121
5.1 线控换挡系统概述122
5.1.1 换挡系统进化史122
5.1.2 线控换挡基本原理125
5.1.3 线控换挡设计之初的安全隐患126
5.1.4 线控换挡的优点127
5.2 线控换挡系统结构和工作原理127
5.2.1 线控换挡系统的组成与基本结构127
5.2.2 传感器的作用与工作原理128
5.2.3 ECU 控制单元的工作原理128
5.2.4 电动执行器的工作原理与作用128
5.2.5 线控机构的工作原理与作用129
5.2.6 系统协同1295.3 线控换挡系统的技术特点129
5.3.1 线控换挡系统的技术优势129
5.3.2 线控换挡系统的协同融合技术132
5.3.3 线控换挡系统面临的挑战与解决方案133
5.4 线控换挡核心技术要素133
5.4.1 传感器与执行器133
5.4.2 控制逻辑136
5.5 线控换挡系统的性能评估与应用场景139
5.5.1 性能评估139
5.5.2 应用场景140
5.6 线控换挡系统国内外研究现状与发展趋势142
5.6.1 线控换挡系统国内外研究现状142
5.6.2 未来发展趋势143
5.7 小结144
第6章 线控悬架系统145
6.1 悬架系统的发展146
6.1.1 传统悬架系统的结构与原理149
6.1.2 传统悬架系统的限制及线控悬架系统的来源152
6.1.3 线控悬架系统的结构原理及优缺点155
6.2 线控悬架系统分类159
6.2.1 按照执行机构分类159
6.2.2 按照外力介入程度161
6.3 线控悬架系统基本结构及控制原理162
6.3.1 线控弹簧163
6.3.2 线控减振器164
6.3.3 主要控制原理165
6.4 线控悬架在底盘系统中的整合与协同控制167
6.5 线控悬架系统的研究现状及未来发展趋势168
6.5.1 线控悬架系统的国内外研究现状168
6.5.2 线控悬架系统的未来发展趋势170
6.6 小结171
第7章 自动驾驶技术172
7.1 自动驾驶技术综述173
7.1.1 自动驾驶系统173
7.1.2 自动驾驶起源和发展177
7.1.3 环境感知研究179
7.1.4 自动驾驶规划控制187
7.1.5 自动驾驶控制技术192
7.1.6 自动驾驶的未来发展方向和展望192
7.2 线控技术与自动驾驶的融合196
7.2.1 线控技术在自动驾驶中的应用196
7.2.2 自动驾驶对线控技术的影响197
7.3 当前最新发展技术在底盘中的应用198
7.3.1 线控数字底盘技术199
7.3.2 AI 数字底盘技术(吉利银河M9) 199
7.3.3 AI 数字底盘技术(华为乾崑XMC) 200
7.4 底盘技术未来发展趋势201
7.4.1 智能底盘的发展趋势201
7.4.2 智能底盘控制技术与智能底盘冗余技术204
7.4.3 自动驾驶与底盘技术的深度融合205
7.5 小结206
参考文献207
前言/序言
汽车产业正经历着从传统机械系统向电子电气系统、从人工驾驶向智能驾驶的深刻变革。作为车辆运动控制的核心执行层,汽车底盘系统的线控化(X-by-Wire)成为实现高级别自动驾驶的关键技术支撑。线控驱动、线控转向、线控制动、线控换挡、线控悬架等技术的成熟与迭代,正在重塑汽车底盘的架构形态、控制逻辑与安全冗余机制。可以预见,线控底盘技术将成为未来智能网联汽车的核心竞争力之一。
然而,当前汽车底盘线控技术的发展仍面临诸多挑战。从技术层面看,如何实现更高可靠性、更强容错能力和更好冗余设计的线控系统,仍是行业攻关的重点;从产业层面看,线控系统的标准化、平台化及与自动驾驶的深度协同尚未完全成熟;从人才培养层面看,系统阐述线控底盘技术的专业书籍相对匮乏,难以满足高校教学和工程技术人员系统学习的迫切需求。
近年来,随着传感器技术、控制理论、总线通信及故障诊断与容错控制等关键技术的突破,线控底盘系统在乘用车和商用车领域均取得了长足进步。特斯拉、比亚迪、吉利、华为等企业在线控驱动、线控转向、线控制动等领域相继推出了量产级解决方案,行业关注的焦点已从早期的“能否实现”转向“如何可靠、高效、智能地实现”。与此同时,相关技术标准和产业生态也在快速完善,线控底盘技术正朝着集成化、模块化、智能化方向加速演进。
本书正是在这一背景下编写完成的。全书以系统工程视角,按照“总—分—总”的结构展开:第1章作为总论,系统梳理线控底盘的发展脉络、技术原理、关键系统及与自动驾驶的关联;第2~6章分别详述线控驱动、转向、制动、换挡、悬架五大子系统的结构、原理、设计与应用,每章均配有实际车型案例分析;第7章回归系统层面,深入探讨线控技术与自动驾驶的融合路径,并展望智能底盘的前沿发展方向。
在编写过程中,我们特别注重以下几个方面的平衡:一是基础理论与工程实践的平衡,既阐明基本原理,又辅以实际车型案例;二是技术深度与可读性的平衡,尽量降低数学推导篇幅,强化系统性表述;三是现状梳理与趋势展望的平衡,帮助读者把握技术演进脉络。
本书可供汽车行业工程技术人员以及对线控底盘技术感兴趣的读者阅读学习,也可供车辆工程及相关专业学生参考。
鉴于线控底盘技术发展迅速,加之笔者水平有限,书中难免存在疏漏之处,恳请广大读者指正。
编著者