内容简介
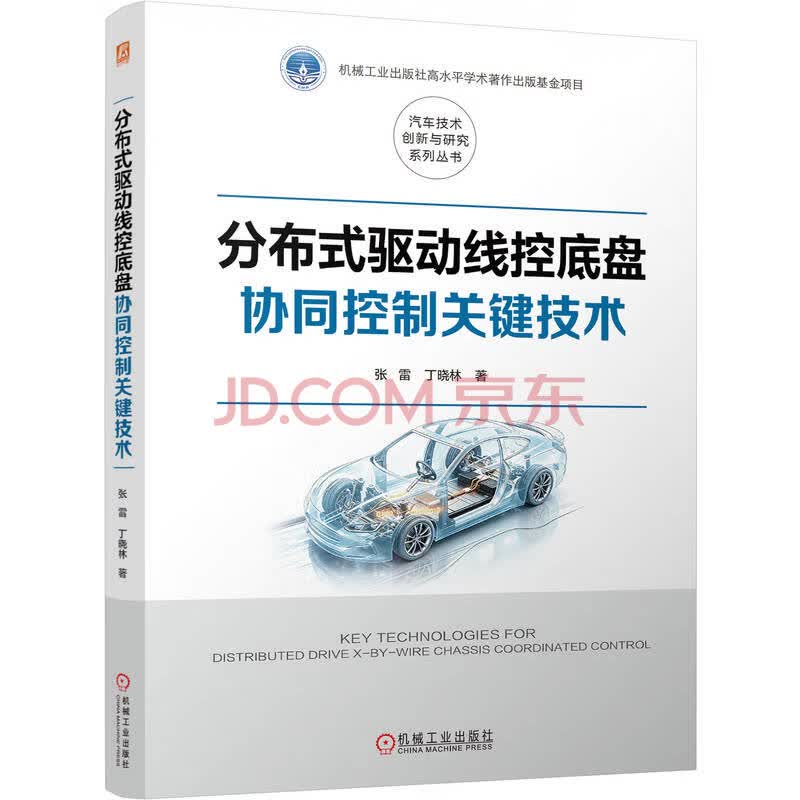
分布式驱动线控底盘技术是新一代汽车技术的重要组成部分。本书聚焦电动汽车分布式驱动线控底盘协同控制关键问题,汇集作者多年科研经验与成果,从工程科学角度出发,系统地阐述了分布式驱动线控底盘系统构型、国内外发展现状以及关键技术,既从受众角度让广大读者了解分布式驱动线控底盘技术发展现状和趋势,又从专业角度具体阐述核心控制算法解决方案。本书主要面向智能新能源汽车控制相关的整车及底盘零部件企业工程师、科研院所研究人员,以及高等院校的师生等。
目录
前言 第1章 绪论1 1.1 分布式驱动线控底盘概述1 1.1.1 分布式驱动线控底盘定义1 1.1.2 分布式驱动线控底盘发展概况2 1.2 分布式驱动线控底盘系统关键部件8 1.2.1 轮毂与轮边驱动系统8 1.2.2 线控制动系统13 1.2.3 线控转向系统19 1.2.4 主动/半主动悬架系统21 1.3 分布式驱动线控底盘控制关键技术25 1.3.1 车辆关键状态参数估计25 1.3.2 分布式驱动线控底盘多子系统协同控制28 1.3.3 线控底盘执行器失效容错控制29 1.3.4 线控底盘轨迹跟踪与稳定性控制34 第2章 车辆关键状态参数估计37 2.1 车轮关键力学状态估计37 2.1.1 强跟踪无迹卡尔曼滤波介绍37 2.1.2 车轮纵向力估计40 2.1.3 车轮侧向力估计40 2.1.4 车轮垂向力估计42 2.1.5 各向轮胎力预测44 2.1.6 评估算法验证47 2.2 整车关键状态估计51 2.2.1 所用车载传感器介绍51 2.2.2 事件触发质心侧偏角与侧倾角估计52 2.2.3 多传感器融合纵向速度估计60 2.2.4 状态估计算法验证65 2.2.5 小结72 2.3 整车关键参数估计72 2.3.1 道路坡度与整车质量联合估计72 2.3.2 基于侧倾运动的质心高度估计80 第3章 整车驱动/制动转矩控制88 3.1 整车驱动转矩分配88 3.1.1 驱动转矩分配原理88 3.1.2 经济性目标驱动转矩分配96 3.1.3 稳定性目标驱动转矩分配102 3.2 整车制动转矩分配118 3.2.1 制动转矩分配原理118 3.2.2 俯仰舒适制动力控制策略125 3.2.3 制动电液协调平顺性控制136 第4章 线控底盘纵、侧、垂向稳定性控制143 4.1 纵向稳定性控制143 4.1.1 驱动防滑控制143 4.1.2 电液协调制动防抱死控制策略158 4.2 横摆稳定性控制171 4.2.1 车辆稳定性状态表征171 4.2.2 基于分层架构的横摆稳定性控制策略175 4.2.3 典型工况硬件在环仿真验证185 4.3 侧翻稳定性控制195 4.3.1 基于分层结构的侧翻稳定性控制策略195 4.3.2 侧翻评价指标195 4.3.3 侧翻稳定性上层滑模控制器设计197 4.3.4 车辆侧翻稳定性下层转矩分配控制器设计199 4.3.5 分层控制策略仿真验证202 第5章 分布式驱动线控底盘多子系统协同控制205 5.1 原地转向与原地全向移动控制205 5.1.1 原地转向控制原理分析与算法设计205 5.1.2 原地全向移动原理分析与算法设计208 5.1.3 原地转向与原地全向移动控制试验验证210 5.2 极限工况多子系统协同稳定性控制217 5.2.1 多子系统协同控制架构217 5.2.2 车辆期望运动状态生成218 5.2.3 分布式事件触发滑模控制算法设计223 5.2.4 极限工况多子系统协同控制试验验证227 第6章 线控底盘执行器失效容错控制233 6.1 轮毂电机系统失效容错控制233 6.1.1 多方法切换电机失效容错控制架构234 6.1.2 驱动系统失效形式判别235 6.1.3 电机失效容错控制算法设计244 6.1.4 电机失效容错控制测试验证251 6.2 线控转向系统失效容错控制255 6.2.1 线控转向转角传感器失效容错控制架构255 6.2.2 前轮转角传感器故障诊断与容错补偿255 6.2.3 差动转向容错控制266 6.2.4 控制策略硬件在环验证271 6.3 线控底盘网络时滞控制275 6.3.1 分布式驱动电动汽车网络时滞动力学分析与建模276 6.3.2 车辆网络时滞鲁棒控制架构286 6.3.3 时滞动力学鲁棒控制器设计与转矩容错分配287 6.3.4 转矩容错分配控制算法硬件在环验证303 第7章 线控底盘轨迹跟踪与稳定性控制307 7.1 线控底盘轨迹跟踪控制307 7.1.1 轨迹跟踪控制算法307 7.1.2 自适应的变离散步长策略314 7.1.3 轨迹跟踪控制策略仿真验证314 7.2 轨迹跟踪与稳定性控制317 7.2.1 轨迹跟踪与横摆稳定性协调控制架构317 7.2.2 横摆角跟踪补偿及横摆稳定性协同控制策略324 7.2.3 车轮转矩优化分配策略325 7.2.4 轨迹跟踪与稳定性控制仿真验证328 7.3 线控底盘车辆碰撞后稳定性控制331 7.3.1 分布式驱动车辆碰撞后稳定性控制331 7.3.2 静态和动态障碍物场景车辆碰撞后多维运动规划343 7.3.3 车辆碰撞后多维运动跟踪及高效控制分配356 7.3.4 车辆碰撞后稳定性控制硬件在环测试365 附录 符号表371 参考文献378
前言/序言
车辆电动化与智能化是全球汽车产业技术发展的制高点和全球科技竞争的前沿阵地。车辆底盘是决定车辆安全性、经济性、平顺性等核心性能的关键,是实现自动驾驶的基础。《中华人民共和国国民经济和社会发展第十四个五年规划和2035年远景目标纲要》指出:聚焦新一代新能源汽车等战略性新兴产业,加快研发智能(网联)汽车基础技术平台及软硬件系统、线控底盘和智能终端等关键部件,提升制造业核心竞争力。分布式驱动线控底盘以独立可控的线控驱动、线控制动、线控转向及主动/半主动悬架系统代替传统汽车底盘部件,具有响应快、可控性强、易于实现底盘模块化设计与主动安全控制等特点,是新一代汽车技术的重要发展方向。 分布式驱动线控底盘在提升车辆安全性和稳定性的同时,也给控制系统开发带来了新的技术挑战。分布式驱动线控底盘执行器多,底盘各执行器间存在动力学和运动学强耦合、多干涉的特点,且性能上彼此影响、控制上相互关联,底盘多执行器协同控制逻辑冲突多,底盘协同控制难。因此,研发高安全、高可靠的分布式电驱动车辆运动安全控制技术是学界与工业界面临的共同挑战。 在上述背景下,本书基于北京理工大学电动车辆国家工程研究中心科研团队在车辆动力学与控制方向10余年的研究积累,系统地介绍了分布式驱动线控底盘协同控制关键技术。本书总体分为车辆关键状态参数估计、线控底盘协同控制、线控底盘执行器失效容错控制以及线控底盘轨迹跟踪与稳定性控制四大部分,共7个章节。每个章节都将详细介绍控制架构、核心算法设计和试验验证三部分,力争将分布式驱动线控底盘协同控制的关键技术问题完整、清晰、透彻地展现出来。 本书由张雷、丁晓林共同著写。感谢国家重点研发计划项目、国家自然科学基金项目、北京市科技计划课题等对相关科学研究的支持,同时感谢北汽、一汽、奇瑞等企业在项目合作研究过程中给予的启发。在创作过程中,也非常感谢我们的研究生尹晓轩、徐同良、 李嗣阳、郑佳成、程树辉、徐志超等,他们为书稿的整理、内容校正提供了很大的帮助,在这里对他们表示衷心的感谢。 目前,线控底盘技术仍在快速迭代更新,限于著者水平,书中存在错误及不当之处在所难免,恳请读者提出宝贵建议,以便修订时予以纠正。 著 者