内容简介
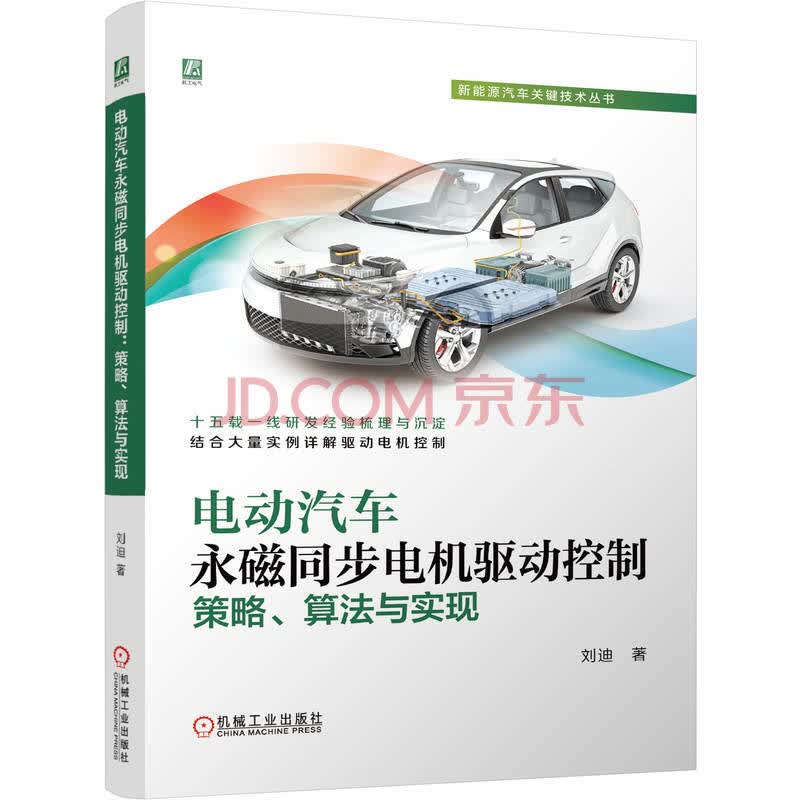
《电动汽车永磁同步电机驱动控制:策略、算法与实现》系统阐述了电动汽车永磁同步电机驱动控制的策略、算法与工程实现,反映了应用层软件开发的最新实践。全书共4章。第1章从电机数学模型和坐标变换出发,深入讲解电流环典型Ⅰ型、Ⅱ型及改进Ⅱ型系统(含零点改造)的精细化设计,MTPA/MTPV工程实现,转矩-电流二维/三维/四维查表,高动态弱磁,以及基于感应电动势的参数与零位标定。第2章聚焦高性能控制,详细介绍基于模型观测器和高频注入的无位置传感器技术、全局与局部死区补偿、过调制算法。第3章结合整车噪声、抖动及低温工况,给出谐波注入/随机变频降噪、谐波补偿/主动阻尼防抖(含滤波器设计)和电池主动加热等解决方案。第4章提供逆变器损耗建模、结温估算以及基于热模型和转子磁链观测的电机温度估算方法。《电动汽车永磁同步电机驱动控制:策略、算法与实现》注重技术细节,对零点改造、多维查表、主动阻尼滤波器设计及模型观测器的参数整定等关键点进行了深入分析,提供了大量设计实例,体现了理论到产品实现的闭环,适合新能源电控工程师及高校电气工程、车辆工程、机电一体化、自动控制等相关专业师生阅读参考。
目录
前言
第1章 电动汽车驱动电机矢量控制1
1.1 驱动电机矢量控制原理1
1.1.1 驱动永磁同步电机数学模型1
1.1.1.1 驱动永磁同步电机运行与控制理论分析工具1
1.1.1.2 驱动永磁同步电机动态等效电路与数学模型2
1.1.2 驱动永磁同步电机电流环控制3
1.1.2.1 驱动永磁同步电机经典电流环典型Ⅰ型系统参数设计4
1.1.2.2 驱动永磁同步电机经典电流环典型Ⅱ型系统参数设计21
1.1.2.3 驱动永磁同步电机经典电流环改进典型Ⅱ型系统参数设计33
1.1.2.4 驱动永磁同步电机经典电流环改进典型Ⅱ型系统零点改造46
1.1.3 驱动永磁同步电机矢量控制基础架构51
1.1.3.1 驱动永磁同步电机矢量控制下的坐标变换51
1.1.3.2 驱动永磁同步电机矢量控制基础模型仿真53
1.1.4 驱动永磁同步电机最大转矩电流比控制56
1.1.4.1 驱动永磁同步电机最大转矩电流比控制原理分析56
1.1.4.2 驱动永磁同步电机最大转矩电流比控制工程实现59
1.1.5 驱动永磁同步电机最大转矩电压比控制63
1.1.5.1 驱动永磁同步电机最大转矩电压比控制原理分析63
1.1.5.2 驱动永磁同步电机最大转矩电流比控制工程实现69
1.2 驱动电机转矩控制实现72
1.2.1 驱动永磁同步电机电动汽车控制模式72
1.2.1.1 驱动永磁同步电机转矩控制模式72
1.2.1.2 驱动永磁同步电机转速控制模式73
1.2.2 驱动永磁同步电机转矩-电流MAP生成策略74
1.2.2.1 驱动永磁同步电机转矩-电流二维查表法74
1.2.2.2 驱动永磁同步电机转矩-电流三维查表法75
1.2.2.3 驱动永磁同步电机转矩-电流四维查表法75
1.2.3 驱动永磁同步电机高动态响应弱磁控制策略77
1.2.3.1 驱动永磁同步电机基于MTPA控制的高动态响应弱磁控制78
1.2.3.2 驱动永磁同步电机基于MTPV控制的高动态响应弱磁控制80
1.3 驱动电机控制程序标定83
1.3.1 驱动永磁同步电机的电机参数标定83
1.3.1.1 驱动永磁同步电机永磁链的标定策略83
1.3.1.2 驱动永磁同步电机d轴电感的标定策略85
1.3.1.3 驱动永磁同步电机q轴电感的标定策略86
1.3.2 驱动永磁同步电机的磁极零位标定87
1.3.2.1 驱动永磁同步电机基于感应电动势的磁极零位算法实现87
1.3.2.2 驱动永磁同步电机基于感应电动势的磁极零位标定步骤88
第2章 电动汽车驱动电机高性能控制90
2.1 驱动电机无位置传感器的矢量控制90
2.1.1 驱动永磁同步电机高速无位置传感器的矢量控制90
2.1.1.1 驱动永磁同步电机电流实际检测模型建立91
2.1.1.2 驱动永磁同步电机电流观测器估算模型建立92
2.1.1.3 驱动永磁同步电机模型参考自适应模型建立93
2.1.1.4 驱动永磁同步电机电流观测器控制参数设计93
2.1.1.5 驱动永磁同步电机位置角估算控制环路设计96
2.1.1.6 驱动永磁同步电机位置角估算控制参数设计96
2.1.1.7 驱动永磁同步电机电流观测器控制参数验证99
2.1.1.8 驱动永磁同步电机位置角估算控制参数验证103
2.1.2 驱动永磁同步电机低速无位置传感器的矢量控制107
2.1.2.1 驱动永磁同步电机注入高频信号及其解调108
2.1.2.2 驱动永磁同步电机低速无位置传感器控制110
2.2 驱动电机死区补偿策略111
2.2.1 驱动永磁同步电机全局死区补偿策略111
2.2.1.1 驱动永磁同步电机全局死区补偿基本原理111
2.2.1.2 驱动永磁同步电机全局死区补偿策略实现114
2.2.2 驱动永磁同步电机局部死区补偿策略116
2.2.2.1 驱动永磁同步电机局部死区补偿基本原理116
2.2.2.2 驱动永磁同步电机局部死区补偿基本原理117
2.3 驱动电机过调制控制策略118
2.3.1 驱动永磁同步电机过调制控制基本原理119
2.3.1.1 驱动永磁同步电机过调制控制下的载波调制概述119
2.3.1.2 驱动永磁同步电机过调制控制电压幅值调制系数120
2.3.2 驱动永磁同步电机过调制控制模型实现122
2.3.2.1 驱动永磁同步电机SVPWM过调制控制模型实现122
2.3.2.2 驱动永磁同步电机DPWM1过调制控制模型实现125
2.3.2.3 驱动永磁同步电机DPWM2过调制控制模型实现128
第3章 电动汽车驱动电机整车适配性控制131
3.1 驱动电机控制导向的整车噪声抑制方法131
3.1.1 驱动永磁同步电机谐波注入的整车噪声抑制方法131
3.1.1.1 驱动永磁同步电机谐波转矩的产生机理132
3.1.1.2 驱动永磁同步电机特征次谐波电流环给定值确定142
3.1.1.3 驱动永磁同步电机特征次谐波电流环反馈值提取145
3.1.1.4 驱动永磁同步电机特征次谐波电流环控制系统设计152
3.1.1.5 驱动永磁同步电机特征次谐波电流环与基波电流环协同控制155
3.1.1.6 驱动永磁同步电机特征次谐波电流环参数设计156
3.1.1.7 驱动永磁同步电机特征次谐波电流环作用范围161
3.1.2 驱动永磁同步电机开关阶次噪声的随机变频抑制方法165
3.1.2.1 驱动永磁同步电机噪声背景下随机变频控制165
3.1.2.2 驱动永磁同步电机线性同余法实现随机变频165
3.2 驱动电机控制导向的整车抖动优化方法169
3.2.1 驱动永磁同步电机低速工况整车抖动的谐波补偿方法 170
3.2.1.1 驱动永磁同步电机低速工况整车抖动原理分析170
3.2.1.2 驱动永磁同步电机抑制低速抖动谐波补偿实现171
3.2.2 驱动永磁同步电机的整车抖动主动阻尼控制方法172
3.2.2.1 驱动永磁同步电机主动阻尼控制导向的两质量扭转振动系统174
3.2.2.2 驱动永磁同步电机主动阻尼控制导向的两质量系统传递函数178
3.2.2.3 驱动永磁同步电机主动阻尼控制算法的基本原理和控制框图182
3.2.2.4 驱动永磁同步电机主动阻尼控制导向的二阶低通滤波器设计183
3.2.2.5 驱动永磁同步电机主动阻尼控制导向的二阶高通滤波器设计191
3.2.2.6 驱动永磁同步电机主动阻尼控制算法的模型实现和发展趋势199
3.3 驱动电机控制导向的动力电池主动加热控制方法201
3.3.1 驱动永磁同步电机低效运行模式的动力电池主动加热方法202
3.3.1.1 驱动永磁同步电机低效运行模式的控制原理分析203
3.3.1.2 驱动永磁同步电机低效运行模式的控制工程实现205
3.3.2 驱动永磁同步电机高频电流注入式动力电池主动加热方法207
3.3.2.1 驱动永磁同步电机高频正弦电流注入式主动加热法207
3.3.2.2 驱动永磁同步电机高频方波电流注入式主动加热法210
第4章 电动汽车驱动电机系统关键部件温度估算214
4.1 驱动电机逆变器结温估算方法214
4.1.1 驱动永磁同步电机逆变器的损耗估算方法214
4.1.1.1 驱动永磁同步电机逆变器IGBT导通损耗216
4.1.1.2 驱动永磁同步电机逆变器IGBT开关损耗220
4.1.1.3 驱动永磁同步电机逆变器二极管导通损耗224
4.1.1.4 驱动永磁同步电机逆变器二极管开关损耗229
4.1.2 驱动永磁同步电机逆变器的结温估算方法232
4.1.2.1 驱动永磁同步电机逆变器热模型原理234
4.1.2.2 驱动永磁同步电机逆变器热模型建模240
4.1.2.3 驱动永磁同步电机逆变器热模型参数 242
4.1.2.4 驱动永磁同步电机逆变器热模型校正254
4.1.2.5 驱动永磁同步电机逆变器热模型实现 255
4.1.2.6 驱动永磁同步电机逆变器热模型测试 262
4.2 驱动电机定转子温度估算方法265
4.2.1 驱动永磁同步电机基于热模型的定转子温度估算方法266
4.2.1.1 驱动永磁同步电机热模型基本原理266
4.2.1.2 驱动永磁同步电机热模型电路建模269
4.2.1.3 驱动永磁同步电机热模型实现建模272
4.2.1.4 驱动永磁同步电机热模型损耗计算281
4.2.1.5 驱动永磁同步电机热模型闭环校准286
4.2.2 驱动永磁同步电机基于磁链观测的转子温度估算方法287
4.2.2.1 驱动永磁同步电机基于磁链观测的电流实际观测模型288
4.2.2.2 驱动永磁同步电机基于磁链观测的电流观测估算模型289
4.2.2.3 驱动永磁同步电机基于磁链观测的模型参考适应控制290
4.2.2.4 驱动永磁同步电机基于磁链观测的转子磁链偏差估算291
4.2.2.5 驱动永磁同步电机基于磁链观测的转子磁体温度估算292
参考文献 293
后 记 294
前言/序言
电动汽车在新世纪第二个十年以来逐渐成为实体经济中重要的一环,在国民经济中起着举足轻重的作用。作为电动汽车核心零部件之一的驱动电机控制器,对电动汽车的高可靠、高效率、低能耗运行起着非常重要的作用。在电动汽车动力总成中,驱动电机控制系统犹如车辆的“心脏”与“神经”,既要提供澎湃的动力输出,又要实现毫秒级的精准调节。
《电动汽车永磁同步电机驱动控制:策略、算法与实现》力图从电动汽车驱动电机系统产品开发的维度详细阐述电动汽车驱动电机控制技术的设计方法,遵循从驱动电机的基本控制原理出发形成控制策略,再从控制策略构建产品可实现的控制算法,进而根据控制算法构建MATLAB/Simulink控制模型,并可基于模型生成控制系统C语言可执行程序的完整产品开发流程。
《电动汽车永磁同步电机驱动控制:策略、算法与实现》立意新颖,第1章以电动汽车驱动电机产品中最常用的永磁同步电机为例,暂时跳过坐标变换的相关知识,直接从永磁同步电机的物理模型(动态等效电路)入手,构建永磁同步电机的数学模型(动态等效电路电压方程),并依据数学模型构建永磁同步电机的电流环控制策略,进而以电流环控制为基础搭建永磁同步电机的矢量控制架构。然后以矢量控制为主线,引出适用电动汽车驱动电机的最大转矩电流比控制、最大转矩电压比控制、转矩-电流MAP生成、弱磁控制等内容。最后介绍了产品开发实践中的程序标定,为工程落地提供必要依据。
为实现驱动电机系统在宽速域范围内的极致性能,包括高动态的转矩-转速外特性、全工况下的高转矩控制精度以及全域高效率运行,第2章系统性地阐述了全域无位置传感器控制、高精度非线性死区补偿、宽电压域过调制等先进控制策略及其实现方法。
面对日益严苛的整车驾驶性与舒适性需求,驱动电机控制器的角色已从单纯的“动力执行器”演进为关键的“整车动态协调器”。第3章突破了传统电机本体的控制边界,将其置于整车层级的复杂工况下进行系统化剖析,对电动汽车整车适配性控制做了详细分析。针对电动汽车NVH性能的先进抑制策略,通过谐波注入对特定阶次电磁噪声进行源头“靶向抵消”,利用随机变频技术将刺耳的开关啸叫能量扩散为宽频白噪声,以优化人耳主观感受;引入主动阻尼控制策略,实时抑制由传动系统扭转振动引发的整车低频抖动;提出了基于驱动电机控制系统的主动加热方法,极大提升了车辆在严寒环境下的可用性与能量回收效率。
针对驱动电机系统的热估算策略,第4章详细介绍了逆变器结温的估算方法和驱动电机定转子温度的估算方法。系统介绍了基于物理参数的逆变器热网络模型的结温估算方法和驱动电机定转子温度的估算方法,重点阐述了对IGBT功率模块核心芯片结温和冷却液温度的估算,以及通过定子绕组温度的闭环控制实现转子温度的状态观测,为驱动电机控制系统过载能力预测与主动寿命保护提供核心依据。此为电动汽车驱动电机控制器产品的技术难点。
在《电动汽车永磁同步电机驱动控制:策略、算法与实现》写作过程中,得到了西安交通大学陈国联副教授、黄晶晶教授、东南大学汪波教授,浙江大学章玮副教授,上海交通大学杨喜军副教授,西安电子科技大学王卫东教授,西安建筑科技大学叶鸣教授,杭州电子科技大学杭丽君教授,西北农林科技大学王斌副教授、吴凤娇副教授,西安科技大学杨方讲师的关心和指导,在此特表感谢。在本书联系出版的过程中,得到了郭天祥、于振南、周秭沫、吴建军的帮助,在此一并深表感谢。
由于作者水平有限,错漏之处在所难免,请读者不吝赐教。
刘 迪