内容简介
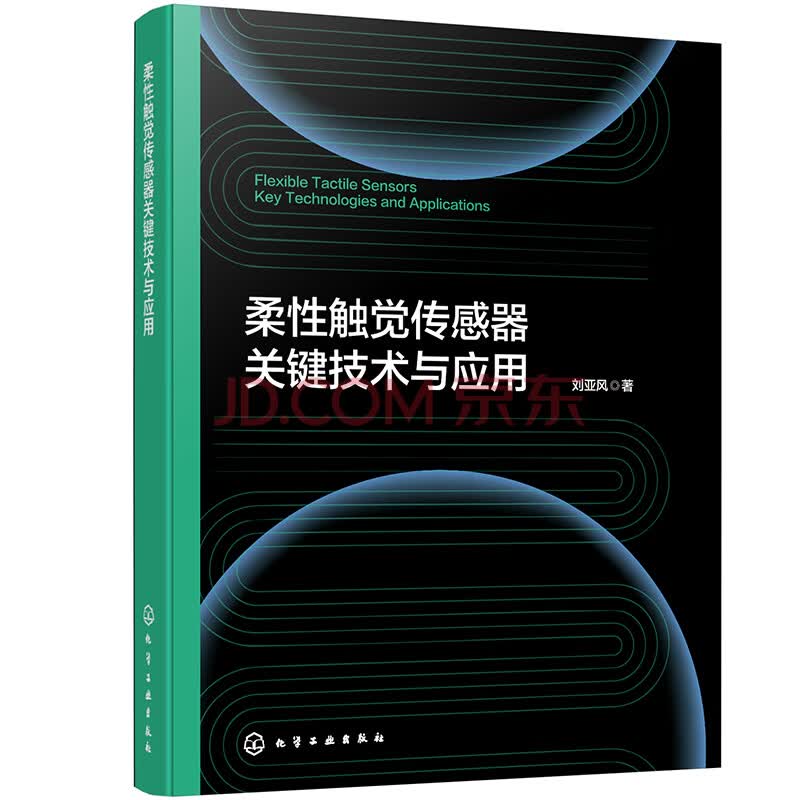
本书系统阐述柔性触觉传感器的基础理论与关键技术,构建“理论-技术-应用”三位一体的内容体系,涵盖传感机理与物理建模、敏感材料与微结构设计、关键制备工艺、柔性纤毛传感器的仿生设计,以及机器人智能操控、自然人机交互和人工智能感知系统中的集成技术与典型应用案例等。全书兼顾前沿性与工程实践性,既深入剖析传感机理与材料设计等基础科学问题,又系统展示柔性触觉传感器在机器人、人机交互及人工智能系统中的典型应用与集成技术。
本书可供柔性电子、机器人、生物医学工程等领域的工程技术人员阅读学习,也可供高等院校材料科学与工程、人工智能等相关专业的学生参考。
目录
第1章 绪论 001
1.1 柔性触觉传感器简介 002
1.1.1 触觉传感器 002
1.1.2 柔性触觉传感器 002
1.1.3 柔性触觉传感器的发展 003
1.2 传感器特性参数 006
1.2.1 灵敏度系数 006
1.2.2 量程 011
1.2.3 精度 011
1.2.4 非线性 012
1.2.5 重复性 012
1.2.6 滞后 012
1.2.7 零点输出 013
1.2.8 蠕变 013
1.2.9 激励电压 013
1.2.10 使用温度范围 013
参考文献 014
第2章 基本原理与特性 020
2.1 电阻式传感器 021
2.1.1 应变效应 021
2.1.2 接触电阻 022
2.1.3 导电网络 022
2.1.4 温度误差及其补偿 023
2.1.5 测试注意事项 026
2.2 电容式传感器 027
2.2.1 工作原理 027
2.2.2 输出特性 027
2.2.3 测量电路 030
2.3 电感式传感器 035
2.3.1 工作原理 035
2.3.2 等效电路 036
2.3.3 输出特性 037
2.3.4 电感式传感器的测量电路 038
2.4 压电式传感器 040
2.4.1 工作原理 040
2.4.2 输出特性 041
2.4.3 测量电路 041
2.5 摩擦电式传感器 042
2.5.1 垂直接触-分离模式 043
2.5.2 水平滑动模式 044
2.5.3 单电极模式 045
2.5.4 独立层模式 045
2.6 其他类型传感器 047
2.6.1 磁电式传感器 047
2.6.2 霍尔传感器 047
参考文献 048
第3章 柔性触觉传感材料与结构 049
3.1 金属 050
3.1.1 传统金属 050
3.1.2 液态金属 051
3.2 导电弹性体复合材料 052
3.2.1 炭黑基传感材料 053
3.2.2 CNT 基传感材料 053
3.2.3 石墨烯基传感材料 055
3.2.4 纳米传感材料 056
3.3 导电聚合物 057
3.4 离子导体 059
3.4.1 水凝胶 059
3.4.2 有机凝胶 059
3.5 柔性触觉传感结构 060
3.5.1 平面结构 061
3.5.2 双层结构 061
3.5.3 三明治结构 062
3.5.4 异形传感结构 063
3.5.5 仿生传感结构 065
参考文献 067
第4章 柔性触觉传感器制备方法 072
4.1 光刻-转印技术 073
4.1.1 基本原理 073
4.1.2 率相关转印技术 074
4.1.3 热相关转印技术 075
4.1.4 界面微结构调控转印技术 075
4.1.5 激光辅助转印技术 077
4.2 3D 打印 077
4.2.1 基本原理 078
4.2.2 制备技术 078
4.3 丝网印刷 083
4.3.1 基本原理 084
4.3.2 制备技术 084
4.4 喷墨打印 086
4.4.1 基本原理 086
4.4.2 制备技术 087
4.5 模板法 089
4.6 滴铸与真空抽滤 093
4.7 喷涂/旋涂技术 094
4.8 其他方法 094
参考文献 095
第5章 柔性仿生纤毛传感器 100
5.1 仿生传感器 101
5.2 仿生纤毛传感器 101
5.3 生物纤毛结构及传感机理 103
5.3.1 人体皮肤结构特征及其传感机理 103
5.3.2 蜘蛛感受器及其传感机理 113
5.4 基于皮肤仿生的多功能纤毛传感器 127
5.4.1 概述 127
5.4.2 实验部分 127
5.4.3 结果与讨论 127
5.4.4 应用研究 135
5.5 基于蜘蛛仿生的振动传感器 137
5.5.1 概述 137
5.5.2 实验部分 137
5.5.3 结果与讨论 139
5.6 基于仿生纤毛阵列的力、磁双模态传感器 150
5.6.1 概述 150
5.6.2 实验部分 150
5.6.3 结果与讨论 150
5.6.4 应用研究 157
参考文献 160
第6章 柔性触觉传感器与机器人 166
6.1 机器人技术 167
6.2 机器人技术概述 167
6.2.1 微型机器人 167
6.2.2 软体机械手 169
6.2.3 康复机器人 170
6.2.4 软体仿生机器人 170
6.3 机器人传感器技术 171
6.3.1 可实现复杂应力解耦的机械手 171
6.3.2 高速轨道列车轮轨力监测应用 181
参考文献 189
第7章 柔性触觉传感器与人机交互 192
7.1 共形贴附理论 193
7.2 人体生理信号监测 195
7.2.1 脉搏波监测 195
7.2.2 血压监测 196
7.2.3 呼吸监测 197
7.2.4 眼压监测 198
7.2.5 其他生理信号监测 199
7.3 人体运动信号检测 199
7.3.1 手语(手势)识别 199
7.3.2 关节运动 200
7.3.3 步态监测 200
7.4 机械-颜色交互触觉传感器 200
7.4.1 材料制备 201
7.4.2 性能表征 204
7.4.3 人机交互 214
参考文献 217
第8章 柔性触觉传感器与人工智能 218
8.1 人工智能技术 219
8.1.1 人工智能的概念 219
8.1.2 机器学习算法 219
8.1.3 人工神经网络基础 221
8.2 智能传感器概述 224
8.3 基于肌电信号的人机交互系统 226
8.3.1 表面肌电信号基础 226
8.3.2 抗电磁干扰柔性电极 229
8.3.3 延迟阈值门算法 234
8.3.4 基于离散度的特征选择算法 236
8.3.5 虚拟现实游戏交互 242
8.3.6 远程控制与智能驾驶 245
参考文献 247
附录 特征计算公式表 250
前言/序言
柔性触觉传感器是连接物理世界与数字信息世界的关键接口,凭借其独特的柔韧性、可拉伸性、生物相容性以及多维度信息感知能力,成为构建仿生智能感知系统的关键技术。其在机器人灵巧操作、可穿戴健康监测、智能医疗诊断、虚拟/增强现实等前沿科技领域展现出广阔的应用前景,有望深刻变革未来的人机交互模式。为系统梳理柔性触觉传感技术的基础理论、核心方法与创新应用,进一步推动该技术从实验室研究走向产业化实践,我们撰写了《柔性触觉传感器关键技术与应用》一书。
本书在广泛参考国内外相关学术论文、专著与技术报告的基础上,融入了作者团队在柔性传感领域的研究成果与工程实践经验,力求构建“理论–技术–应用”三位一体的内容体系。全书共分为8章:第1章为绪论,概述柔性触觉传感器的基本概念与发展背景;第2章深入阐述其传感机理与物理建模方法;第3章聚焦敏感材料与微结构设计原理;第4章系统总结关键制备工艺与技术路线;第5章重点论述柔性纤毛传感器的仿生设计理论与实现方法;第6~8章则分别探讨柔性触觉传感器在机器人智能操控、自然人机交互及人工智能感知系统中的集成技术与典型应用案例。
本书第5章、第7章的撰写得到重庆大学付绍云教授与李元庆教授的悉心指导。第6章承蒙清华大学冯雪教授、马寅佶副教授及同济大学陈思宇助理教授给予宝贵建议。西南大学段书凯教授、胡小方教授对全书架构与成稿给予了大力支持。研究生汪威、陈旭芳、赵晖、朱纪言在资料整理、文稿排版与插图绘制方面付出了辛勤劳动;本科生陈康、王博文、向嘉雨、宋征套、潘小草、赵永超、刘昊鹏、屈薇语协助完成了部分文献收集与整理工作。
本书适合柔性电子、机器人、生物医学工程等领域的科研人员与工程技术人员阅读学习,同时也可作为高等院校机械工程、仪器科学与技术、材料科学与工程、人工智能等相关专业的教材。鉴于柔性触觉传感技术发展迅猛、学科交叉性强,书中内容难免存在疏漏与不足之处,恳请各位专家与读者不吝指正。
刘亚风